Dansk
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Pålidelig producent af UPC-nulpunktspositioneringsserien til højpræcisions-arbejdsholding
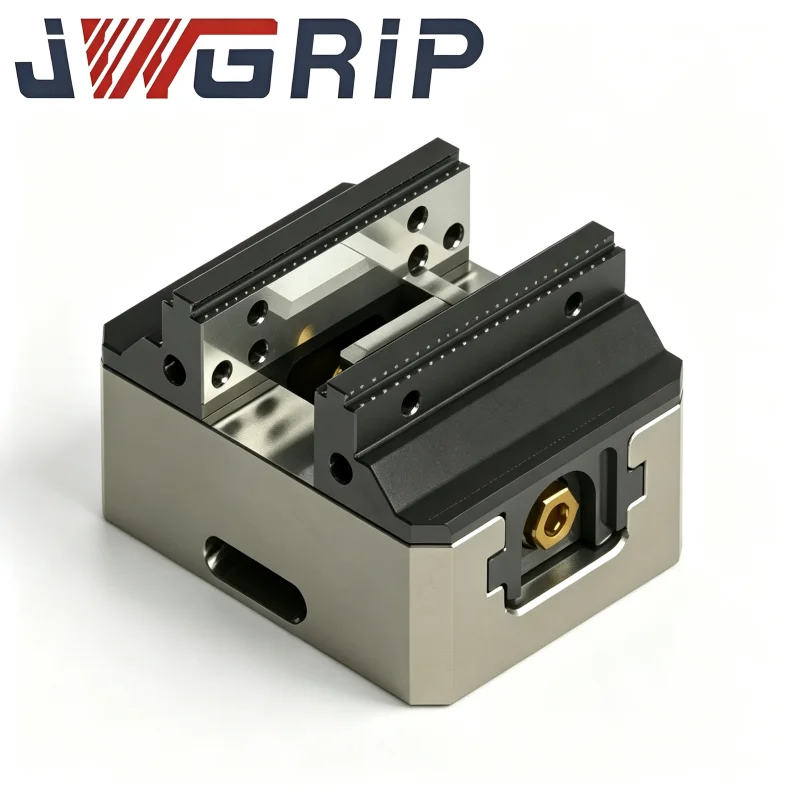
Som en industriel OEM & ODM leverandør af UPC Zero Point Positioning Series,JWGRIPudfører strukturel iteration, mekanisk validering og massefremstilling til robot-matchede paller, magnetiske lokaliseringsbaser og mekaniske forbindelsesarme. Denne robotkompatible lokaliseringshardwarepakke er specialbygget til producenter, der har til hensigt at udvide robotmaterialehåndteringskapaciteten uden at revidere deres eksisterende CNC-maskinebase. Ved siden af denne hardwareportefølje kan kompatible værktøjsresultater opnås, når de parres medZero Point palle-serienog Zero Point Clamping Chuck-serien, der danner hybride manuel-automatiske lokaliseringsarbejdsgange på tværs af hele butiksgulvet. Alle vigtige parringsdimensioner følger strengt unified grænsefladestandarder for at garantere sømløs interoperabilitet på tværs af serier.
Applikation Flaskehals
Mange konventionelle nulpunkts-hardwaresæt er udviklet udelukkende til manuelle læsse- og aflæsningsoperationer. Når fabrikker tilføjer robotarme til ubemandet produktion, støder de hurtigt ind i praktiske forhindringer. Standardpaller mangler dedikerede mekaniske gribefunktioner, almindelige patroner kan ikke modtage robotleverede paller stabilt, og operatører står over for ekstra ændringsarbejde for at få gammelt hardware til at passe til robotstationer.
Hvad hvis du vil skifte fleksibelt mellem manuel betjening og robothåndtering på samme maskinstation? Mange tidlige automatiseringsløsninger tvinger værksteder til at vælge én tilstand permanent. Enten kører du fuldautomatisk og mister hurtig manuel indgriben, eller også holder du dig til manuel læsning og opgiver produktionspotentialet for lys-ud.
Hvordan undgår du kostbar fuldskalaudskiftning af hardware, når du eftermonterer robotter på eksisterende maskiner? Fuldstændig udskiftning af alle paller og spændepatroner skaber stort kapitalaffald. Mange produktionsledere søger modulær add-on hardware, der kan eksistere side om side med deres nuværende nulpunktsinfrastruktur. Det er netop dér, denne serie leverer håndgribelig praktisk værdi
Modulære værktøjskomponenter
UPC-nulpunktspalle med Power Chuck: Denne integrerede palleenhed indlejrer indbyggede kraftige spændekomponenter. Den er designet til direkte robotgreb og placering og fjerner ekstra mellemadaptere. Den kan afleveres direkte med mekaniske arme og låses på plads uden menneskelig berøring, velegnet til kontinuerlig batch-del-behandling under uovervågede forhold.
UPC Magnetic Zero Point Pallet: Den anvender magnetisk assisteret lokaliseringslogik, der er forskellig fra rene mekaniske låsesystemer. Magnetisk forpositionering holder pallen på plads, før den formelle mekaniske låsning træder i kraft. Denne præpositionsfunktion forhindrer effektivt palleglidning eller -forskydning under højhastighedsrobotbevægelser og hurtige overførselshandlinger. Den yder bemærkelsesværdigt godt til tyndvæggede emner og letvægtsarmaturer.
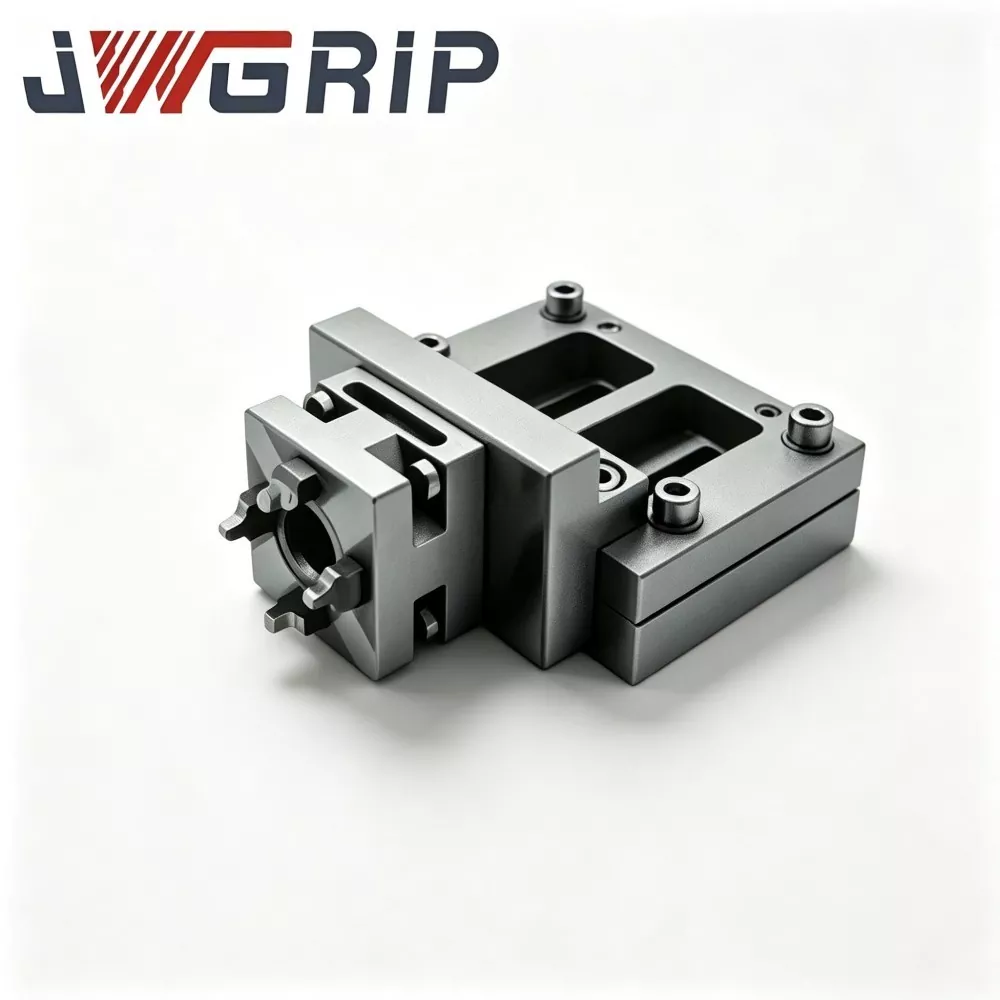
UPC Hinge Linkage Arm for Robot Quick Change Tool Changer: Denne forbindelsesarm, der tjener som den mekaniske udførelsesende monteret på robotflanger, udfører gribe-, løfte- og transporthandlinger for målpaller. Dens strukturelle dimensioner er præcist tilpasset den ydre profil af UPC-seriens paller, hvilket undgår risici for fejlgreb og fald under højhastighedsrobotcykler.
UPC-centreringssegmenter til nulpunktspændesystem: Disse centreringssegmenter fungerer som udskiftelige positioneringshjælpekomponenter. De finjusterer datum-tolerancen, når paller og spændepatroner på maskinsiden er i kontakt, og kompenserer for mindre montageafvigelser, der genereres under langvarig værkstedsdrift. De forlænger hele lokaliseringssættets brugbare levetid.
Forberedelser og regler for skift af hybridbelastningstilstand
Hvilke forberedelser skal fuldføres til mixed-mode switching?
Hold ensartede datum-standarder for både robotbetjente UPC-paller og manuelt betjente paller fra Zero Point Pallet Series. Identiske trækboltspecifikationer garanterer fysisk udskiftelighed på den samme borepatron på maskinsiden.
Hvilke betjeningsregler skal du være opmærksom på under skift af tilstand?
Når der skiftes fra robotproduktion til manuel justering, behøver operatører ikke at adskille eller modificere borepatron på maskinsiden. De erstatter kun UPC-seriens robotorienterede paller med almindelige manuelt læssede paller. Der kræves ingen gen-probing eller nulstillingsarbejde.
Hvilke skjulte risici skal du være opmærksom på i blandede arbejdsgange?
Vær opmærksom på vægtgrænser for robotgreb. Samlet vægt af emner og armaturer må ikke overstige den nominelle belastning af UPC-hængselstangen til robot-hurtigt værktøjsskifter. Overbelastning vil udløse positioneringsdrift og mekanisk deformation.
Præstationsevaluering
Robotisk gentagelsesnøjagtighed: Det er ikke kun den statiske positioneringsnøjagtighed efter låsning. Du skal også undersøge positionsafvigelser genereret i hele processen med at gribe, løfte, flytte og placere robotten. Mindre afvigelser under overførsel vil udvide sig til åbenlyse dimensionelle fejl efter flere behandlingscyklusser.
Miljøtilpasningsevne af magnetisk assisterede strukturer: For værksteder fyldt med jernbaserede skærespåner har magnetiske pallemodeller brug for effektive spånafvisende designs for at forhindre jernrester i at klæbe til magnetiske overflader og ødelægge lokaliseringens fladhed.
Mekanisk struktur anti-stød ydeevne: Robot-handed placeringshandlinger giver en vis kontaktpåvirkning. Hardware strukturel styrke skal absorbere hyppige gentagne stød uden permanent deformation af lokaliserende referenceflader.
Materiale og håndværksmæssige funktioner
De vigtigste strukturelle organer anvender højstyrke bratkølet legeret stål. Nøglelokaliseringskontaktflader gennemgår flertrins præcisionsslibeprocesser. Magnetiske pallesamlinger består gentagne ældningstests med magnetisk kraftdæmpning for at sikre, at den magnetiske præpositionskapacitet forbliver stabil efter tusindvis af arbejdscyklusser.
Alle komponenter i UPC Zero Point Positioning Series opretholder grænsefladekompatibilitet med Zero Point Clamping Chuck-serien. Fabrikker behøver ikke at kassere eksisterende borepatron på maskinsiden, når de introducerer robotkompatible paller. Eksisterende hardwareaktiver kan blive ved med at fungere i det nye automatiserede produktionslayout.
Ikke-standard modifikationsstøtte dækker griberilledimensioner, justering af magnetisk kraftintensitet og monteringsflangestørrelser på forbindelsesarme, tilpasset forskellige almindelige robotmærke-flangestandarder på markedet.
Daglig vedligeholdelse
Robotorienteret lokaliseringshardware vil ikke levere fuld ydeevne kun ved simpel installation. Daglig ledelse skal kombinere robot-motion parameter tuning, regelmæssig spånrensning på magnetiske overflader og periodisk inspektion af led-armledsafstand. Selv højkvalitets modulær hardware vil frembringe skjulte risici, hvis rutinemæssige vedligeholdelsestrin udelades. Mange automatiseringsprojekter med underydelse stammer fra forsømt daglig inspektion snarere end defekter i selve hardwaren.





- View as
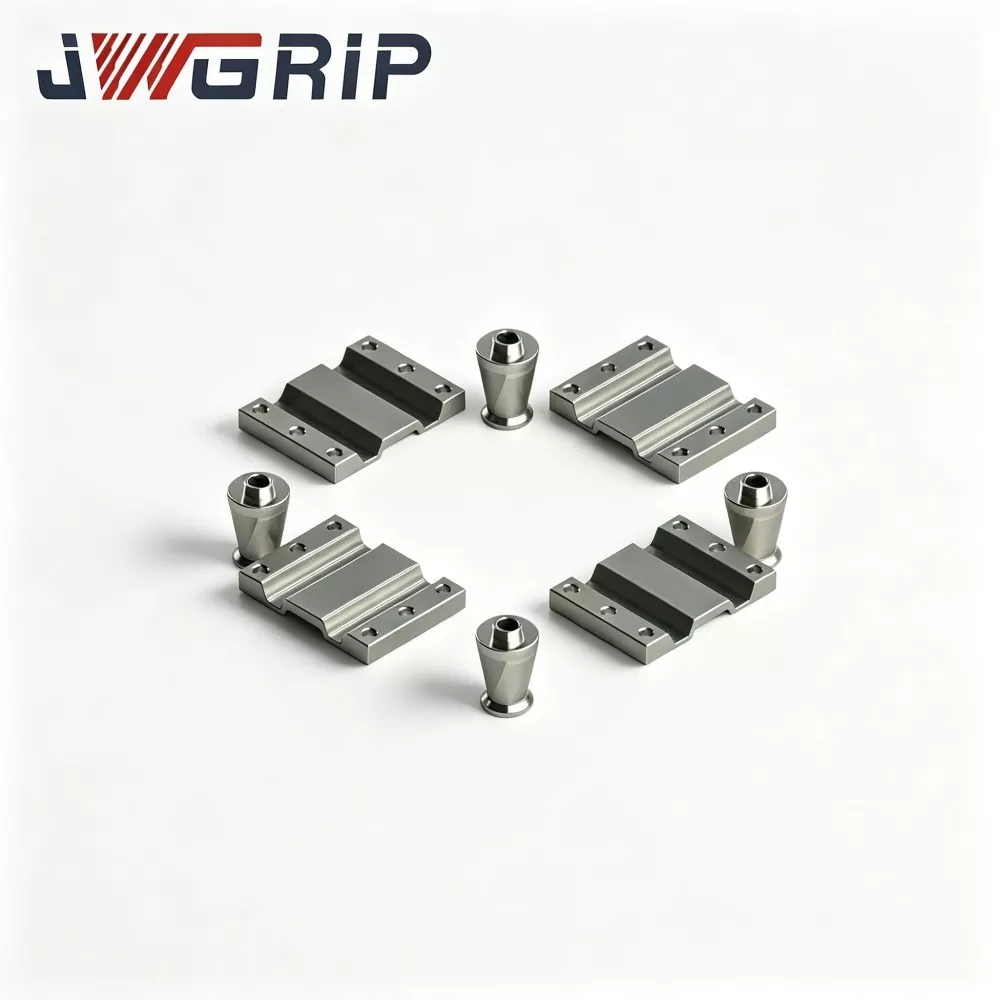
UPC-centreringssegmenter til nulpunktsspændesystem
JWGRIP er den professionelle producent og leverandør af tilpassede UPC-centreringssegmenter til Zero Point Clamping System i Kina, med standardspecifikationer fuldt ud på lager. Som essentielt støttetilbehør, der er professionelt designet til UPC-nulpunktsspændesystemer, tjener disse centreringssegmenter som kernetilpasnings- og vedligeholdelseskomponenter til nulpunktsspændeenheder. Ved at anvende højhårdhedslegerede stålmaterialer og standardiseret præcisionsbehandlingsteknologi kan de tilpasses direkte til alle UPC-standard nulpunktspatroner uden ekstra hjælpetilbehør, hvilket understøtter standardiseret samling og tilpasset modifikation for at imødekomme forskellige krav til armaturtilpasning og udstyrsopgradering.
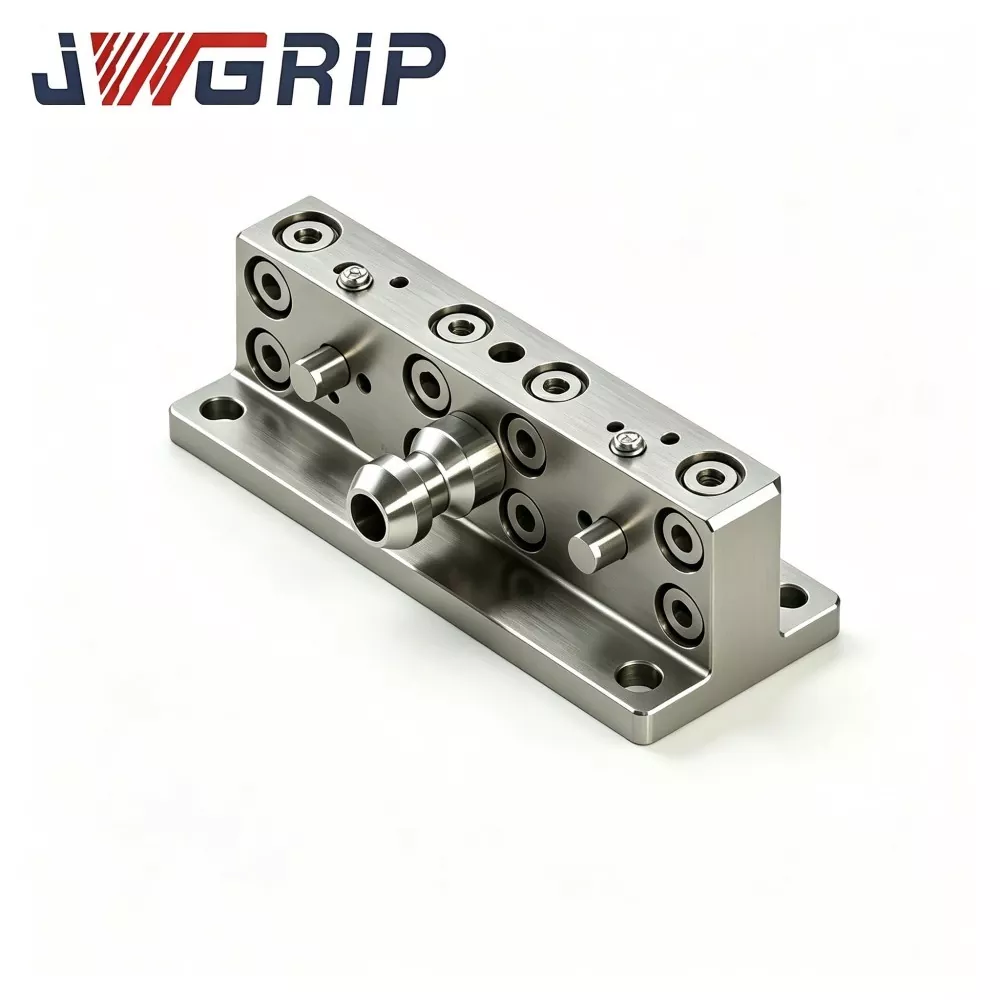
UPC-hængselkoblingsarm til Robot Quick Change Tool Changer
JWGRIP er en professionel OEM-eksportør af UPC Hinge Linkage Arm til Robot Quick Change Tool Changer i Kina. Det er en kernestrukturel forbindelseskomponent, der er specielt designet til robotautomatisk armaturbytte og ubemandede CNC fleksible produktionsceller. Denne optimerede hængselforbindelsesarm fungerer som det vigtigste kraftoverførselsmedium mellem robot-endeeffektoren og UPC-nulpunkts pallesæt, og realiserer mekanisk låsning og oplåsning af nulpunktspaller udelukkende gennem robotaksebevægelse, hvilket eliminerer behovet for yderligere pneumatiske og hydrauliske hjælpedrivanordninger.
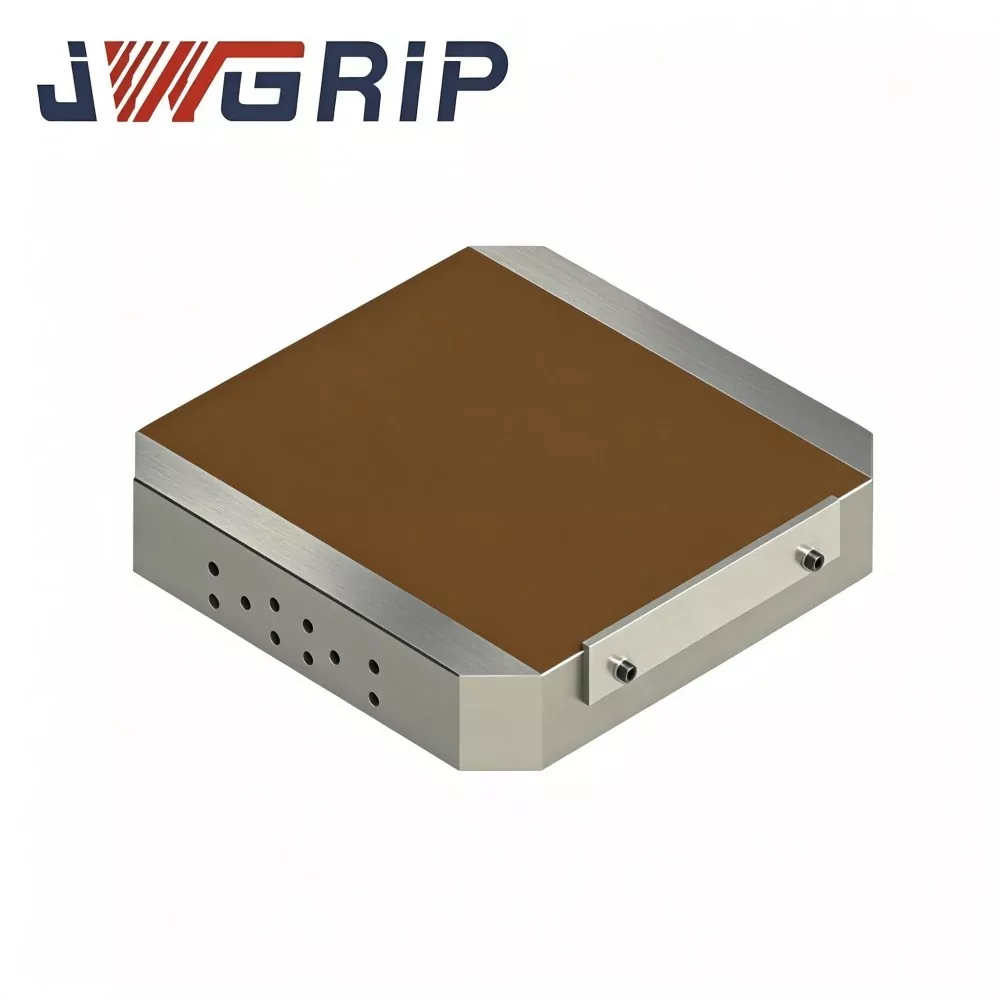
UPC magnetisk nulpunktspalle
JWGRIP er en professionel eksportør og fabriksdirekte grossist i Kina, der leverer UPC Magnetic Zero Point Pallet og leverer brugerdefinerede højeffektive spændeløsninger til CNC-fræsning, slibning og EDM-værksteder. Denne integrerede palleenhed kombinerer standard UPC-nulpunkts-hurtigskiftepositioneringskonstruktion med en højtydende permanentmagnet-patron, der bryder fysiske grænser for traditionelle mekaniske spændekæber.
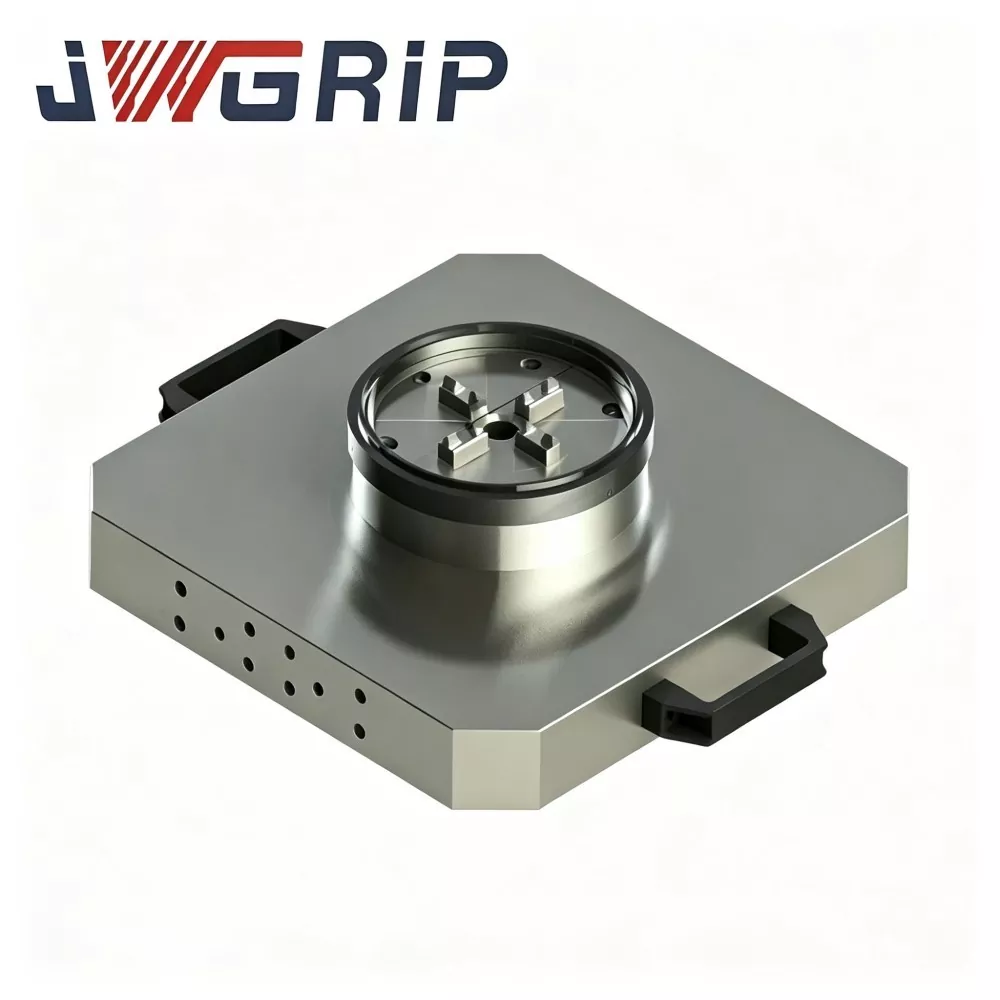
UPC nulpunktspalle med Power Chuck
JWGRIP er producent og leverandør af den professionelle UPC Zero Point Palle med Power Chuck i Kina. Det er et højpræcisions integreret spændebeslag, der er skræddersyet til moderne dreje-fræsekompositmaskiner og vertikale bearbejdningscentre. Dette produkt integrerer innovativt UPC-standard nulpunktslåsemekanisme og kraftpatron i en monolitisk pallestruktur, hvilket eliminerer behovet for separat indkøb og montering på stedet af nulpunktsbase og uafhængigt borepatrontilbehør.
JWGRIP er en professionel UPC Zero Point Positioning Series producent og leverandør i Kina. Vi byder dig hjertelig velkommen til engrosprodukter af høj kvalitet til konkurrencedygtige priser fra vores fabrik.
Nyhedsanbefalinger