Dansk
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






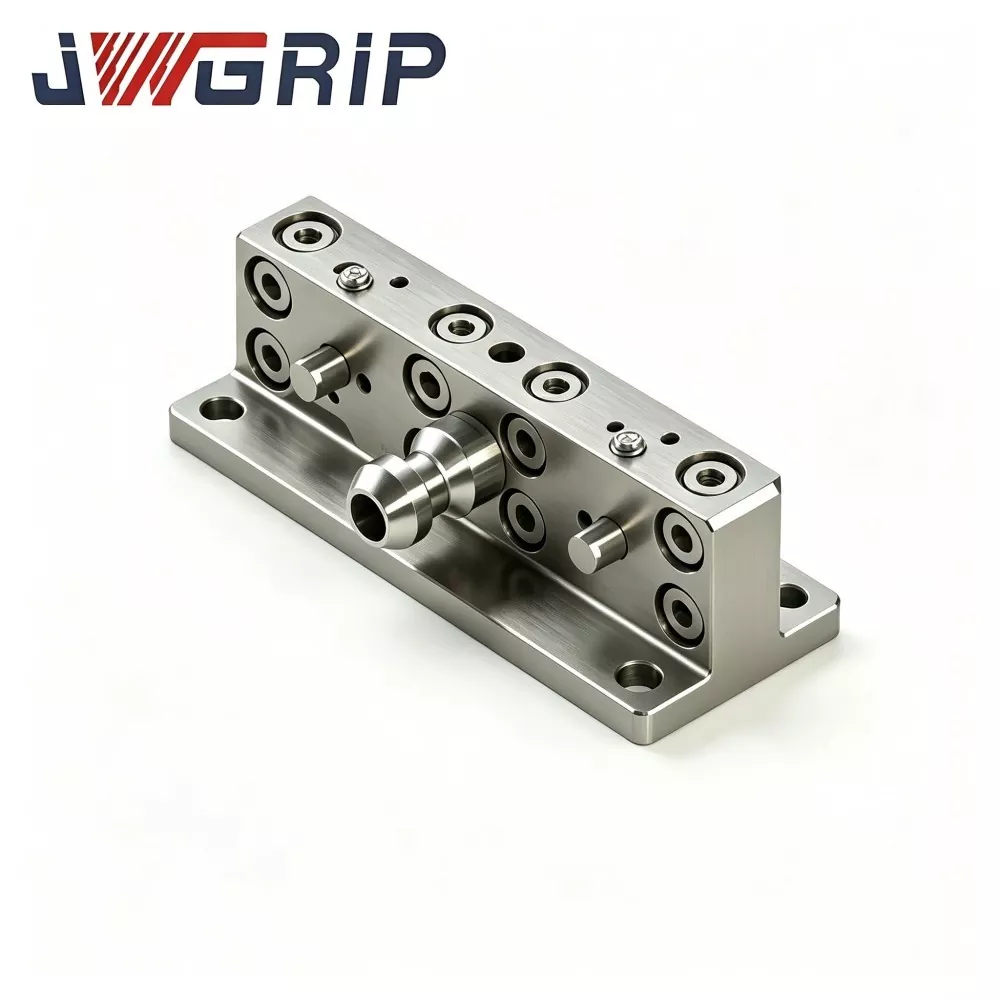
UPC-hængselkoblingsarm til Robot Quick Change Tool Changer
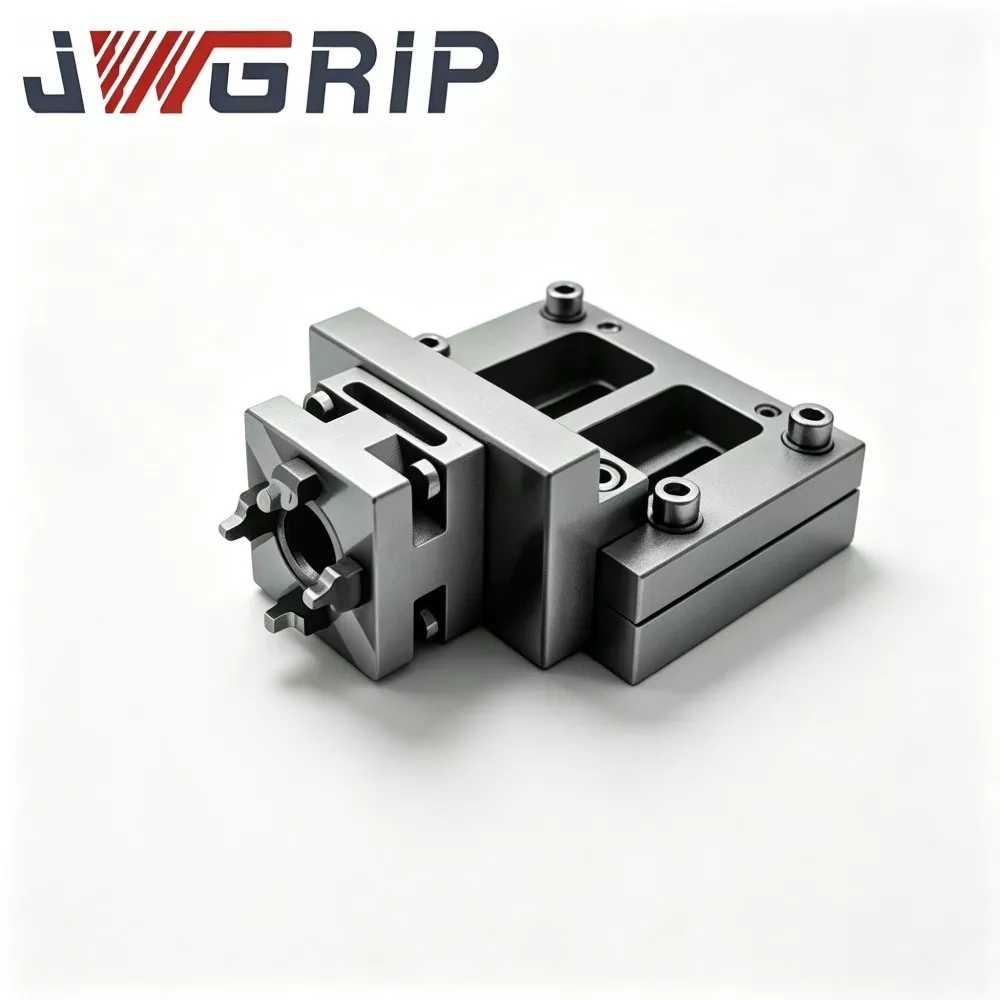
JWGRIP er en professionel OEM-eksportør af UPC Hinge Linkage Arm til Robot Quick Change Tool Changer i Kina. Det er en kernestrukturel forbindelseskomponent, der er specielt designet til robotautomatisk armaturbytte og ubemandede CNC fleksible produktionsceller. Denne optimerede hængselforbindelsesarm fungerer som det vigtigste kraftoverførselsmedium mellem robot-endeeffektoren og UPC-nulpunkts pallesæt, og realiserer mekanisk låsning og oplåsning af nulpunktspaller udelukkende gennem robotaksebevægelse, hvilket eliminerer behovet for yderligere pneumatiske og hydrauliske hjælpedrivanordninger.
UPC Hinge Linkage Arm til Robot Quick Change Tool Changer anvender en højpræcisions optimeret hængselforbindelses mekaniske struktur, som konverterer robottens lineære bevægelse til stabil og pålidelig pallefastspænding og -oplåsning. Bearbejdet af højstyrkelegeret konstruktionsstål, gennemgår produktet streng spændingsaflastende behandling efter grov bearbejdning for at eliminere intern bearbejdningsbelastning og sikre langsigtet strukturel stabilitet.
Hængselsledsoverfladerne er afsluttet med præcisionsslibning, hvilket muliggør jævn cyklisk forbindelsesbevægelse og fremragende slidstyrke. Udstyret med en flydende kompensationsfunktion kan koblingsarmen absorbere små gentagne positioneringsfejl under robotdocking, hvilket effektivt undgår komponentstop og strukturelle skader forårsaget af mindre justeringsafvigelser. Udbredt anvendt i automatiserede CNC-produktionsceller og light-out produktionsværksteder, forbedrer det i høj grad stabiliteten og kontinuiteten af langcyklus ubemandede palleudvekslingsoperationer.
Traditionelle løsninger til palleskift af robotter
1. De fleste løsninger er afhængige af eksterne luftcylindre eller hydrauliske aktuatorer monteret på robotflanger for at fuldføre nulpunktslåsning og oplåsning. Dette øger armens vægt, kræver ekstra gas-væske rørlayout og multiplicerer risikoen for lækage og fejl.
2. I automatiserede produktionsceller med høj tæthed interfererer for store perifere rørledninger med robottens bevægelsesbaner og formindsker effektiv arbejdsplads.
3. Simple rigid connecting arms cannot compensate for minor position offsets during robot docking. Små positioneringsfejl genererer unormal stress, mekanisk fastklemning og endda permanent skade på nulpunktspallelåsestrukturer, hvilket øger udstyrets nedetid til fremstilling af lys-ud.
Kernedesignfordele
· Fremstillet af højstyrkelegeret konstruktionsstål og behandlet med afspændingsaflastende behandling efter grovbearbejdning for at fjerne skære-induceret indre spænding
· Hængselleddets kontaktflader gennemgår præcisionsslibning for at garantere jævn cyklisk forbindelsesbevægelse og lavere komponentslid
· Den indbyggede flydende forbindelsesfunktion absorberer små justeringsfejl forårsaget af robottens gentagne positioneringstolerance under docking
· Pallelåse-oplåsningshandlinger er fuldt drevet af robotaksebevægelser, hvilket eliminerer væskedrevet hjælpehardware
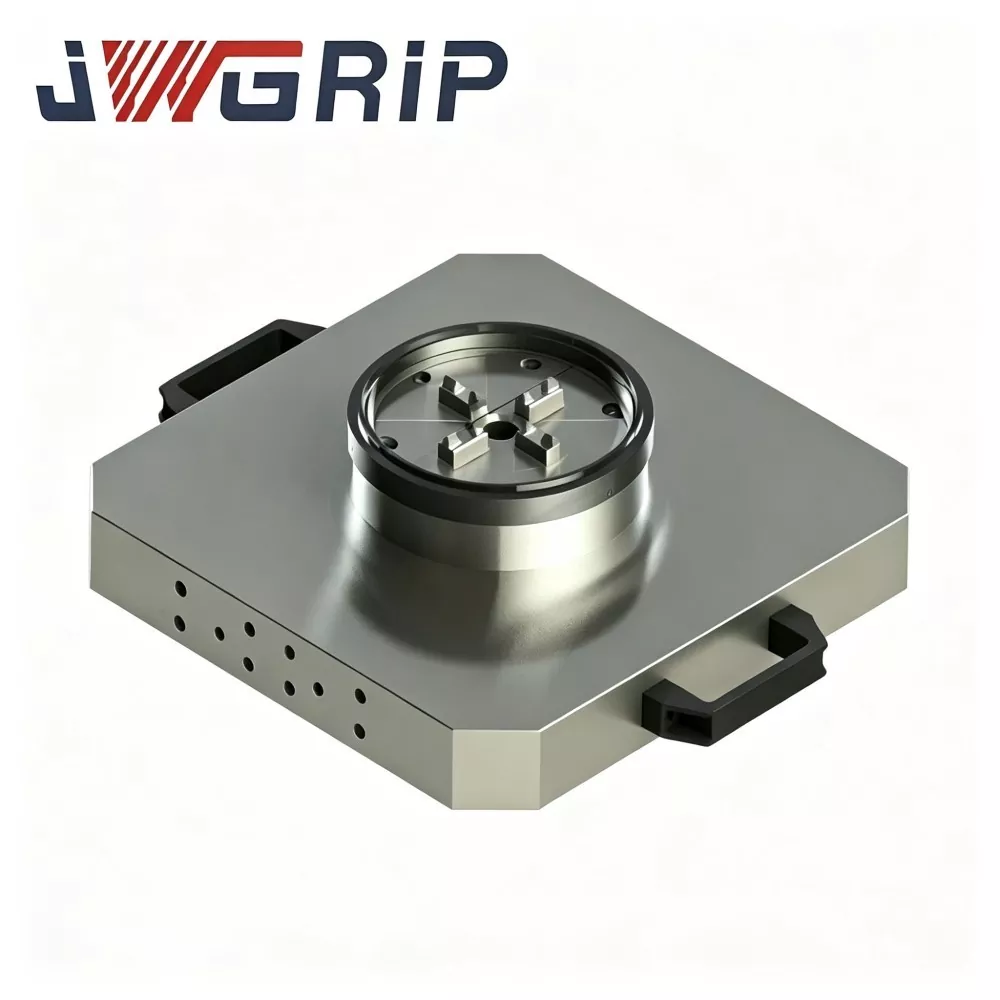
· Direkte kompatibel med standard nulpunktspaller i UPC-serien
Feedback fra flere automatiserede celleintegratorer validerer, at denne forbindelsesarm strømliner robottens ende-på-arm-opsætninger, reducerer antallet af perifere hjælpedele og styrker automatisk palle-bytte-pålidelighed under langvarig uovervåget fremstilling.
Ansøgningsværdi
Som en mekanisk overgangsudførelseskomponent til robot-sluteffektor-hurtigskiftenheder er JWGRIP UPC Hinge Linkage Arm for Robot Quick Changer Tool Changer specialbygget til at parre med UPC-standard robot-hurtigskifteværktøjsskiftere. Den løser udfordringer med kompensation for svingovergange og finjustering af stilling mellem værktøjsmagasiner og robotsluteffektorer.
Under robotautomatiske værktøjsskiftecyklusser er positioneringsafvigelser næsten uundgåelige, udløst af robotleddets positioneringstolerance, værktøjsmagasininstallationsforskydning og fiksturafbøjning under egenvægt. Stive faste forbindelsesstrukturer vil producere hårde hårde stød ved docking.
Mindre konsekvens: hurtig udskiftning af pladen, der lokaliserer stiften slid og fastklemning
Alvorlig konsekvens: beskadigelse af robotreduktion, ødelæggelse af hurtigskifte interne låsesamlinger, forkortet levetid for hele hurtigskiftesystemet
Konventionelle stive koblinger har nul vinkelflydende kompensationskapacitet, hvilket stiller ekstremt strenge krav til monteringspræcision. Even tiny mounting misalignment will trigger on-site docking failure and mechanical blockage during project deployment.
JWGRIP hængselforbindelsesarm anvender en speciel hængselssving-koblingsarkitektur. Mens den bevarer en høj overordnet strukturel stivhed, leverer den justerbar flydende kompensation:
Offset positionsafvigelse under docking og buffer mekanisk slagkraft
Slap af præcisionskravene til robotter og hurtigt skiftende værktøjsskiftere
Realiser selvtilpassende værktøjs-docking-justering og glatte robot-greb-og-slip-bevægelser
Balancer letvægtsspecifikation og mekanisk styrke for at tilfredsstille robottens slutbelastningsgrænser
UPC Hinge Linkage Arm for Robot Quick Change Tool Changer er meget brugt til værktøj-magasin overgang, multi-værktøj roterende switching og automatisk palle pick-and-place opgaver. Det sænker arbejdsbyrden for fejlfinding på stedet og øger stabiliteten og levetiden af robot-hurtigskifte-arbejdsgange. Den fungerer som et vigtigt mekanisk forbindelsestilbehør til konstruktion af JWGRIP UPC-kompatible robot-hurtigskiftearbejdsstationer.
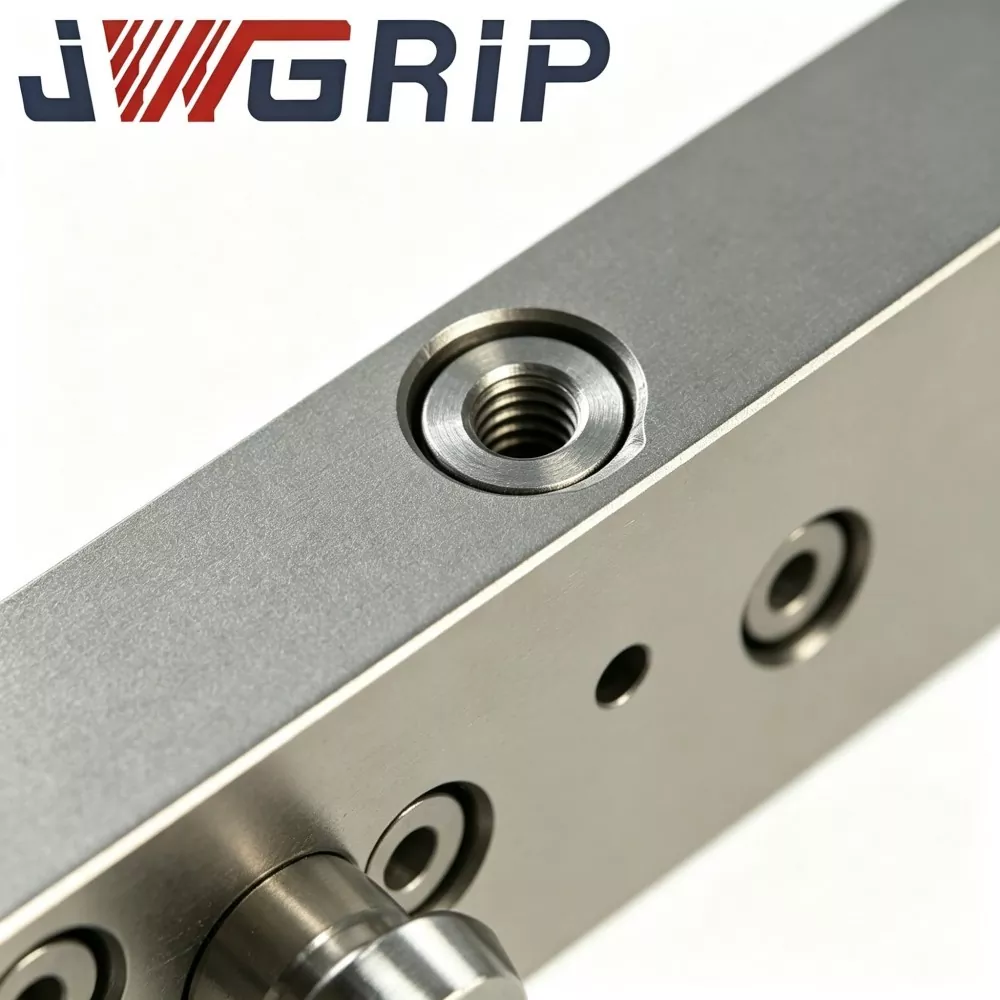


Internt strukturelt layout
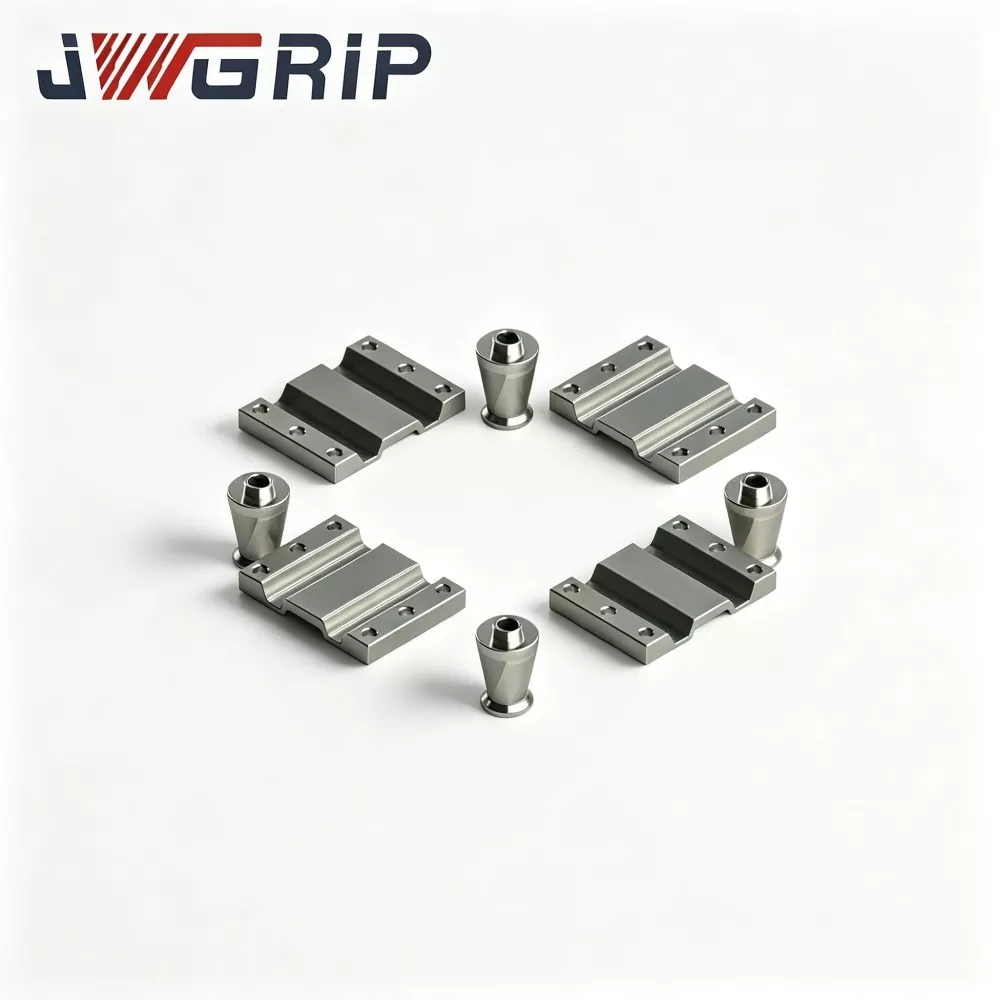
JWGRIP UPC Hinge Linkage Arm er samlet af flere kernemoduler: Hovedkoblingslegeme, dobbelthængslede roterende samlinger, UPC-standard hurtigudskiftningsflange, monteringsbase, grænsestopstrukturer samt smøre-tætningsenheder.
Hovedkoblingslegeme: præcisionsbearbejdet højstyrke aluminiumslegering i rumfartskvalitet
Hængsel roterende aksler: højstyrke legeret stål behandlet med bratkøling og hærdning varmebehandling
Hver roterende aksel er udstyret med slidstærk bøsning plus støvtæt tætningsstruktur, der blokerer skærekølevæske, værkstedsstøv og metalspåner fra at trænge ind i roterende friktionspar
Den ene grænseflade forbinder til robot-hurtigskifterflange til værktøjsskifter; den modsatte ende forbindes til værktøjsmagasinsiden eller værktøjsadapteren
Arbejdsmekanisme
1. Når robotten udfører en værktøjsskiftende bevægelse, driver robot-endeeffektoren hele forbindelsesarmen.
2. Ved hurtigskiftende dockingfase tillader hængselforbindelser svingning inden for foruddefineret vinkelområde for at modvirke positioneringsfejl og fejljustering af armaturet. Flydende kompensation aktiveres kun under docking-justering.
3. Når hurtigudskiftningslåsen er færdig, går grænsestopstrukturen i indgreb og låser hængselleddene. Forbindelsesarmen konverteres til stiv status med alle svingbevægelser deaktiveret, hvilket sikrer stabil værktøjsstilling under den efterfølgende bearbejdningsprocedure.
Kernekonkurrencestyrker
1. ±3° flydende hængsel forskudt kompensationsdesign Absorberer robotpositioneringsafvigelse og fejljustering af armaturets montering, dæmper dockingkollisionskraft. Forhindrer hårde kollisionsskader på hurtigudskiftningsplader og robotreduktionsanordninger og letter præcisionsstandarderne for installation på stedet.
2. Letvægt, men alligevel højstyrke hybridmaterialekonfiguration Aerospace-grade højstyrke aluminiumslegering til koblingslegeme reducerer robottens slutbelastning. Varmebehandlede hængselskafter af legeret stål giver fremragende slidstyrke og vridningsmodstand, hvilket skaber optimal balance mellem let vægt og strukturel pålidelighed.
3. Selvaktiveret indbygget endestopmekanisme Sving-frihedsgrad låses automatisk lige efter endt dockning og låsning. Bevarer fuld stivhed i bearbejdningstilstand og eliminerer værktøjsrystning. Den kombinerer docking-fase flydende kompensation og proces-fase høj stivhed i én enhed.
4. Støvforseglet roterende akselbøsning Isolerer metalspåner, skærevæske og fabriksstøv. Undgå blokering af roterende hængsler og accelereret slid. Passer til barske værkstedsbearbejdningsmiljøer og forlænger koblingsarmens levetid.
5. Standard UPC-spec flange docking-interface Forbindes problemfrit med JWGRIP UPC-robot-hurtigskifteværktøjsskiftere uden yderligere flangemodifikationsarbejde. Enkel installation og udskiftning, kompatibel med almindelige robot-end hurtigskifteløsninger på markedet.
6. Fleksibel OEM ikke-standard tilpasningsservice Armlængde, svingningskompensationsvinkel, layout til flangemonteringshul og nominel belastningskapacitet kan alle justeres. Skræddersyede løsninger understøtter forskellige robotmodeller og forskellige krav til layout af værktøjsmagasiner.
Applikationsscenarier
1. FMS fleksible automatiseringsarbejdsstationer Robotter implementerer automatisk roterende omskiftning til flere armaturer og paller. Matchet med JWGRIP UPC værktøjsskiftere til hurtig udskiftning, overvinder den vanskeligheder med dockingjustering, som er skabt af værktøjsmagasininstallationsforskydning.
2. CNC-robot-læsse- og aflæsningsceller Robotter håndterer fixturpaller til palleoverførsel i maskinen. Hængslets lænkearm absorberer docking-påvirkninger og forbedrer kontinuitet og stabilitet for produktionsskifteoperationer.
3. Bufferovergangsstationer til robotværktøjsmagasin Robotter henter gentagne gange forskellige værktøjer fra multiværktøjsmagasiner. Tolererer installationsfejl i værktøjsmagasin og reducerer hyppigheden af dockingfejl.
4. Produktionslinjer med automatisk skift af forme og armaturer Realiser automatisk udskiftning til forme, formindsatser og jigs. Reducer fejlsøgningsarbejde på stedet og forkort arbejdsstationens idriftsættelsescyklus.
5. Retrofit til ikke-standard automationsudstyr Tilføj flydende kompatibilitetsfunktion til eksisterende robotsluteffektorer. Det er ikke nødvendigt at udskifte hele hurtigudskiftningssættet.
Installationstrin
1. Inden installation skal du tørre kontaktfladerne af UPC-hurtigskifteflangen og forbindelsesarmens dockingflange af. Fjern spåner og olieforurening, opnå en flad monteringsoverflade. Undgå ekstra belastning af hængselleddet forårsaget af vippet montering.
2. Spænd flangeforbindelsesboltene nøje efter den specificerede drejningsmomentværdi. Overdrejningsmomentfastgørelse skal være forbudt for at undgå deformation af forbindelsesarme og hængselblokering.
3. Efter montering, drej koblingsarmen manuelt for at kontrollere, at hængslets bevægelse kører jævnt uden at klæbe. Bekræft, at grænse-stop-strukturer fungerer normalt.
4. Fuldfør robotteach-in-fejlretning. Konfigurer en rimelig docking-tilgangshastighed. Forbyd højhastigheds-hård-påvirkning docking, for at undgå overskridelse af hængsel kompensation vinkel og mekanisme overbelastningsrisiko.
5. Når hurtigskifte-låseproceduren er fuldført, skal du kontrollere, at endestopmekanismen har låst koblingsarmens svingfrihed, og at der ikke er nogen værktøjsslingre, så kan du begynde at gribe arbejde eller bearbejdningsopgaver.
6. Udfør rutinemæssig vedligeholdelse: Smør hængselakslens smørepunkter efter tidsplanen. Fjern spånopbygning omkring akseltætningsdele. Efterse bøsningens slidtilstand, når hængslets svingning bliver træg.
7. Kør aldrig skæring eller bearbejdning af tunge belastninger, før hurtigudskiftning af låsning er færdig. Beskyt hængselled mod sideværts drejningsmomentbelastning og forhindre permanent skade på forbindelsesarmen.
Vejledning til fejldiagnose og løsning
1. Fejlfænomen: Hyppig dockingsfejl og mekanisk jamming under hurtig udskiftning af robotten
Mulige årsager: utilstrækkelig rækkevidde for hængselssvingningskompensation; overdreven robotteach-path-afvigelse; skæv flangemontering; metalspåner sidder fast i hængselsaksler
Modforanstaltninger: Validerer normal hængselssvingydelse; optimere robottens bevægelsesbane; re-kalibrere flange parallelitet; rengør spånaffald omkring akseltætningszoner
2. Fejlfænomen: Værktøjsslingring opstår efter låsning
Mulige årsager: endestopmekanisme ufuldstændig indgreb; UPC-hurtigskifteværktøjsskifter ikke helt låst; flangemonteringsbolte løse
Modforanstaltninger: Inspicér fuld indgreb af stopstrukturen; dobbelttjek UPC-hurtigskifte-låsestatus; tilspænd flangeforbindelsesboltene igen
3. Fejlfænomen: Hængselleddets sving er stift eller sidder helt fast
Mulige årsager: spåner og skærekølevæske trænger ind i hængselbøsningen; slid på bøsninger; roterende aksel deformation
Modforanstaltninger: Adskil og skyl indvendige hængsler forurenende stoffer ud; udskifte slidte bøsninger; udskift den komplette forbindelsesarm, hvis akseldeformation forekommer
4. Fejlfænomen: Linkage-arm-deformation eller revneskader
Mulige årsager: driftsbelastningen overstiger den nominelle maksimale belastning; voldsom påvirkning af docking; skæremoment påført under ulåst hængseltilstand
Modforanstaltninger: Afbryd brugen og udskift forbindelsesarmen; revurdere praktiske belastningsparametre; sikre hurtig udskiftning af låsning før opstart af bearbejdning
Emballage og forsendelsesarrangement
Overflade-anti-rustbehandling anvendes til hver JWGRIP UPC hængselarm. Hængselsakselpositioner er belagt med antirustfedt, derefter er hver enkelt enhed pakket individuelt med PE-beskyttelsespose.
Små batchordrer er pakket med kraftige kartoner. Masseprojektordrer anvender stødsikre trækasser udstyret med bufferpolstringsmateriale, som beskytter flangedokkingsflader og roterende hængsler mod transportskader.
Fuldstændige installations-idriftsættelsestekniske dokumenter er vedlagt hver forsendelse.
Standard produktionstid: 10-17 arbejdsdage. Udvalgte standardspecifikationer opretholder klar-til-forsendelse lager.
Gratis prøveevaluering er tilgængelig; prøvefragtomkostninger skal påtages af købere.
OEM ikke-brugerdefinerede ordrer understøtter modifikation af armlængde, kompensationsvinkel samt flangehulslayout.
Eftersalgssupport
Teknisk dokumentation og ekstern onlinevejledning tilbydes til installations- og idriftsættelsesproblemer.
Bærbare reservedele såsom hængselbøsninger kan købes selvstændigt til udskiftning i marken.
For bulkprojektordrer kan betalt idriftsættelsesservice arrangeres efter anmodning.
FAQ
Spørgsmål 1: Kan JWGRIP UPC hængselledsarm bære skæremoment til bearbejdning?
A: Nej. UPC-hængselforbindelsesarm til robot-hurtigskifteværktøjsskifter leverer kun flydende kompensation for hurtigskiftende dockingfase. Efter låsning låser endestopstrukturen al svingbevægelse. Bearbejdningsskærebelastningen skal bæres fuldt ud af JWGRIP UPC hurtigskifteværktøjsskifter. Hængselsamlinger bør aldrig påtage sig skæremoment.
Q2: Er det muligt at opgradere svingkompensationsvinkel?
A: Standardspecifikation leveres med ±3° svingkompensation. Større kompensationsvinkel kan realiseres gennem OEM-tilpasningsservice. Bemærk venligst, at udvidet kompensationsvinkel vil reducere den overordnede strukturelle stivhed, robotslutbelastningsvurdering vil være påkrævet i overensstemmelse hermed.
Spørgsmål 3: Understøtter den tredjeparts ikke-UPC robot-hurtigskiftplader?
A: Standardversionen anvender UPC-standard flangegrænseflade. Tilpasset flangehulslayout kan behandles for at tilpasse alternative hurtigskiftesystemer.
Q4: Kan slidte hængselbøsninger udskiftes separat?
A: Ja. Bøsninger er defineret som slidbare reservedele og kan anskaffes og udskiftes individuelt. Hvis den roterende aksel deformeres, kræves fuld udskiftning af forbindelsesarmen.
Spørgsmål 5: Er denne forbindelsesarm velegnet til robotapplikationer med tung nyttelast?
A: Standardmodel understøtter maksimalt 80 kg robotslutbelastning. Forstærket tilpasset variant bør vælges til scenarier med tung belastning. Bekræft altid robottens slutbelastningsvurdering før det endelige valg.
Udvælgelse Referencepunkter
JWGRIP UPC hængselsledsarm fungerer som flydende overgangsmekanisk hardware til robot-hurtigskiftesystemer. Dens kerneværdi ligger i at udligne virkningen af positionsafvigelse ved dockingstadiet og sænke fejlfindingsbesværet for robotautomatiseringsarbejdsstationer.
Bekræft først robottens faktiske slutbelastningsvurdering; gå aldrig ud over produktets nominelle belastningskapacitet.
Bekræft, at dockingflange matcher UPC-standardspecifikation.
For projekter med stor armaturinstallationsforskydning kan du overveje skræddersyet større svingningskompensationsvinkel, mens den samlede strukturelle stivhed skal vurderes grundigt.
Prioriter færdige enheder udstyret med støvtæt forsegling og integrerede endestopstrukturer. Undgå simple ubeskyttede koblingsversioner, som vil blive udsat for hurtigt slid på hængsler under støvede, spånfyldte værkstedsmiljøer.
Send forespørgsel
Kontaktoplysninger
-
Adresse
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong-provinsen, Kina
-
Tlf
-
E-mail
Velkommen til at sende forespørgsel til JWGRIP. Vores professionelle tekniske og salgsteam vil give gratis armaturvalg, tilpasset løsningsdesign og nøjagtige tilbud.
Nyhedsanbefalinger