Dansk
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик

Professionel Robot Quick Change Gripper Series Producent til industriel automation
Som en automationsfokuseret eftermonteringsleverandør af Robot Quick Change Gripper Series,JWGRIPleverer bakkekoblingsadaptere, gribemoduler til robotenden og leddelte gribearme med mekanisk udmattelsestest og standardiseret batchproduktion til CNC-værksteder og automationsintegratorer, der forfølger automatisering med delvis linje, samtidig med at den eksisterende infrastruktur for manuel betjening bevares. Denne omskiftningshardware på robotsiden fjerner store opgraderingsbarrierer uden fuld udskiftning af armaturet. Parret med UPC Zero Point Positioning Series ogZero Point palle-serien, bygger det komplette automatiserede materialehåndterings-arbejdsgange til problemfri overførsel af emner mellem robot-betjente og manuel opsætningsstationer. Strenge mekaniske låseslag og positioneringsstift-tolerancekontroller anvendes i masseproduktion for at garantere langsigtet lokaliseringsstabilitet under blandede produktionsforhold med manuel automatisering.
Fejlmeddelelse
Et stort antal maskinværksteder ejer allerede modne manuelle opspændingssystemer. Når fabriksledere planlægger at introducere robothåndtering, antager de ofte, at køb af en robotarm alene vil give produktionsresultater med lys ude. I virkeligheden er robotkroppe kun bevægelsesudførende enheder. Uden matchet sluteffektor switching hardware kan robotter ikke pålideligt gribe, løfte og lokalisere eksisterende paller og inventar på produktionsstedet.
Hvilke negative konsekvenser kommer af dårligt matchet robotgribende hardware?
Løs kobling, forskudt gribeposition eller utilsigtet palletab kan forekomme under højhastighedsrobotbevægelser. Mange automatiseringsprojekter lider under lav oppetid, ikke på grund af robotcontrollerfejl, men på grund af inkompatibel forbindelseshardware mellem robotflange og emnebærere.
Hvordan bevarer du eksisterende arbejdsgange til manuel opsætning efter tilføjelse af robothardware?
Mange tidlige automatiseringstransformationsordninger tvinger værksteder til at vælge fuldautomatisk tilstand og opgive praktisk manuel indgriben. I den virkelige verden små-batch-blandet produktion skal operatører stadig manuelt indlæse specialformede emner, inspicere halvfærdige dele eller håndtere nødafmontering af emnet.
Anvendes robot-end switching hardware kun til fuld uovervåget masseproduktion?
Dette er en almindelig misforståelse. Det giver også stor værdi for semi-automatiserede hybrid-mode værksteder. Operatører kan afslutte komplekst manuelt forberedelsesarbejde offline, og robotter tager ansvaret for gentagne palletransportopgaver.
Funktionelle forskelle
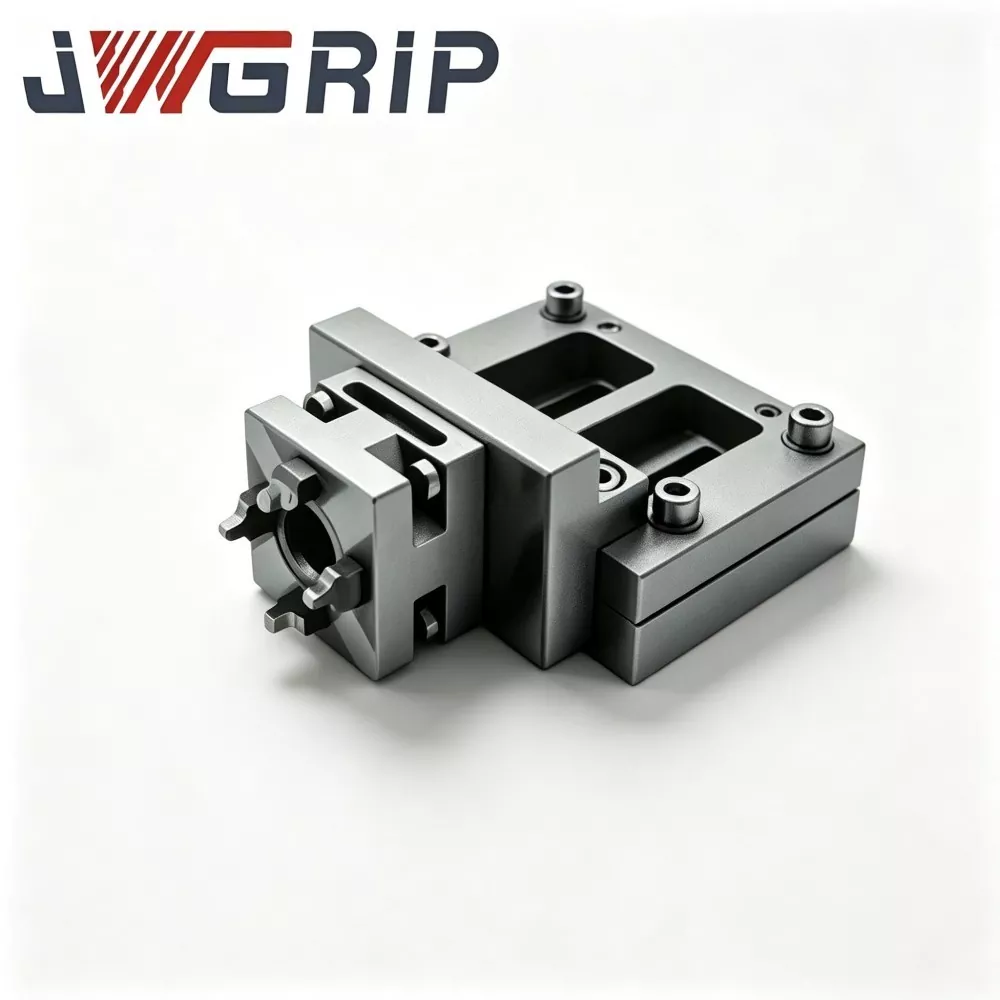
Robot Quick Change Gripper Tray Kobling: Denne mellemliggende forbindelseskomponent etablerer et stabilt mekanisk matchforhold mellem gribemoduler og målpaller. Den absorberer mindre positionsafvigelser genereret af robotbevægelsespositioneringsfejl og undgår stive kollisionsskader mellem mekaniske strukturer under højhastighedsoverførselscyklusser.
N160 Robot Quick Change Gripper Module: Dette kerneflangemonterede modul fungerer som basisenheden installeret direkte på robotudgangsflangen. Det giver standardiseret låsegrænseflade til efterfølgende gribearme, hvilket muliggør hurtig udskiftning af forskellige endeværktøjer uden at ændre robotprogramparametre gentagne gange.
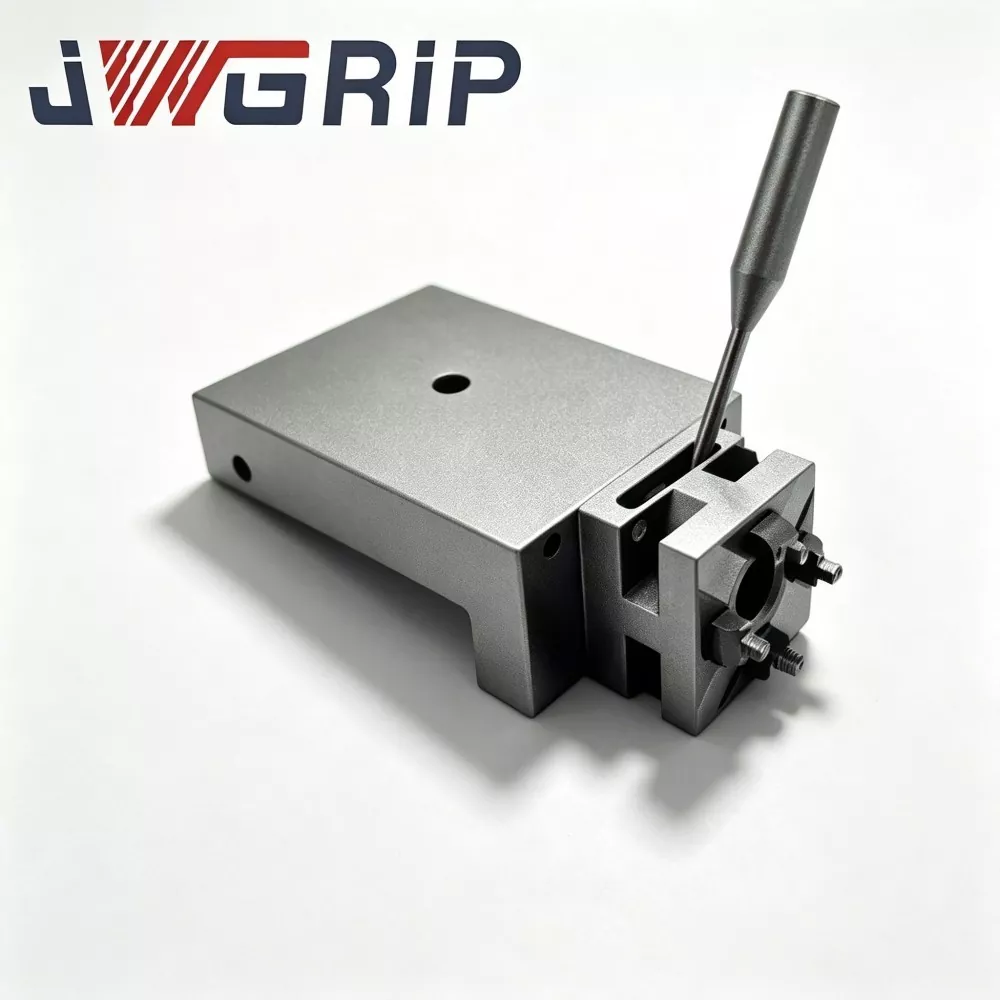
N160 Hinge Linkage Arm til Robot Quick Change Gripper: Den bevægelige udførende arm, der fysisk berører pallens ydre konturer. Dens strukturelle kontur er optimeret i henhold til pallekantgeometri, hvilket giver en stabil gribekraft i indpakningsstil. Det forhindrer glidning under acceleration og deceleration under robottens banebevægelse.
Grundlæggende evalueringsindikatorer
Hvordan bekræfter man, om den nominelle belastning svarer til de faktiske produktionskrav?
Brugere kan ikke blot henvise til robot-arms nominelle belastningsdata. De skal beregne totalvægt inklusive gribemodul, koblingsarm, palle, armatur og rå emne. Overskridelse af kompositbelastning vil fremskynde mekanisk slid og inducere skjulte tabsrisici.
Hvorfor er gentagen positioneringsnøjagtighed af gribehandlingen lige så vigtig som nulpunkts-patronnøjagtigheden?
Selvom patroner på maskinsiden har præcision på mikronniveau, vil den samlede systemnøjagtighed blive stærkt reduceret, hvis robotgriberen producerer store positionsafvigelser under plukning og placering af paller. Positioneringsfejl på gribersiden vil blive videregivet til hele arbejdsholdesløjfen.
Hvilke miljøfaktorer skal tages i betragtning for robot-end hardware?
Robot-sluteffektorer arbejder inde i værktøjsmaskiners perifere zoner, sprøjtet af skærende kølevæske, metalspåner og olietåge. Hardwareoverfladebehandling og tætningsevne skal modstå korrosion og spånstop inde i samlingsbevægelser.
Hvordan realiseres sømløs docking med perifer nulpunkts-arbejdsholdehardware?
Hvilke forudsætninger er nødvendige for at samarbejde med UPC Zero Point Positioning Series?
Hold ensartede ydre-kontur-gribedimensioner for målpaller. Hængslets lænkearms geometri skal svare til UPC-seriens pallekantstruktur, så robotter kan gennemføre en stabil plukkehandling for robotkompatible paller.
Hvilke fordele er der ved at matche med Zero Point Pallet Series?
Med bakkekoblingsadapteren kan robotter også håndtere almindelige manuelt brugte paller. Butikker behøver ikke at udskifte alle eksisterende paller for at realisere semi-automatiseret transformation, hvilket beskytter tidligere hardwareinvesteringer.
Hvilke skjulte risici bør undgås ved hybriddrift?
Forhindrer blandet brug af paller med forskellige ydre dimensioner i et robotarbejdsområde. Forskellige konturstørrelser vil forårsage forkerte gribepositioner. Strenge palleklassificeringsstyring bør udføres på stedet.
Hardwaremateriale og procesegenskaber
De vigtigste strukturelle kroppe af gribemoduler og forbindelsesarme anvender højstyrkelegeret stål. Nøglekontakt- og låseflader modtager karburerende bratkøling og præcisionsslibning. Hver færdig komponent består gentagne greb-frigørelses cykliske træthedstests før forsendelse. Strukturel deformation er strengt kontrolleret under nominelle fuldbelastningsforhold.
Flangeforbindelsesdimensioner følger almindelige industrirobotgrænsefladestandarder. Nøgleplaceringer til installationshuller opretholder udskiftelighed, hvilket reducerer sekundært modifikationsarbejde under installation på stedet.
Kundetilpassede tjenester dækker justering af gribeslag, specielle flangekonverteringsplader og anti-slid overfladebehandling, så de passer til ikke-standard pallekonturer og forskellige robotmærker.
Applikationsbemærkninger
Gribekomponenter på robotsiden udsættes for hyppige accelerations-decelerationspåvirkninger under hver bevægelsescyklus. Ophobning af spåner inde i hængselsled vil øge bevægelsesmodstanden og producere gribeforskydning. Periodisk fugerensning og -smøring skal indarbejdes i daglige tjeklister for udstyrsvedligeholdelse. Kontinuerlig drift uden rutinemæssig vedligeholdelse vil gradvist forringe gribestabiliteten, selv for velkonstruerede automationskomponenter.





- View as
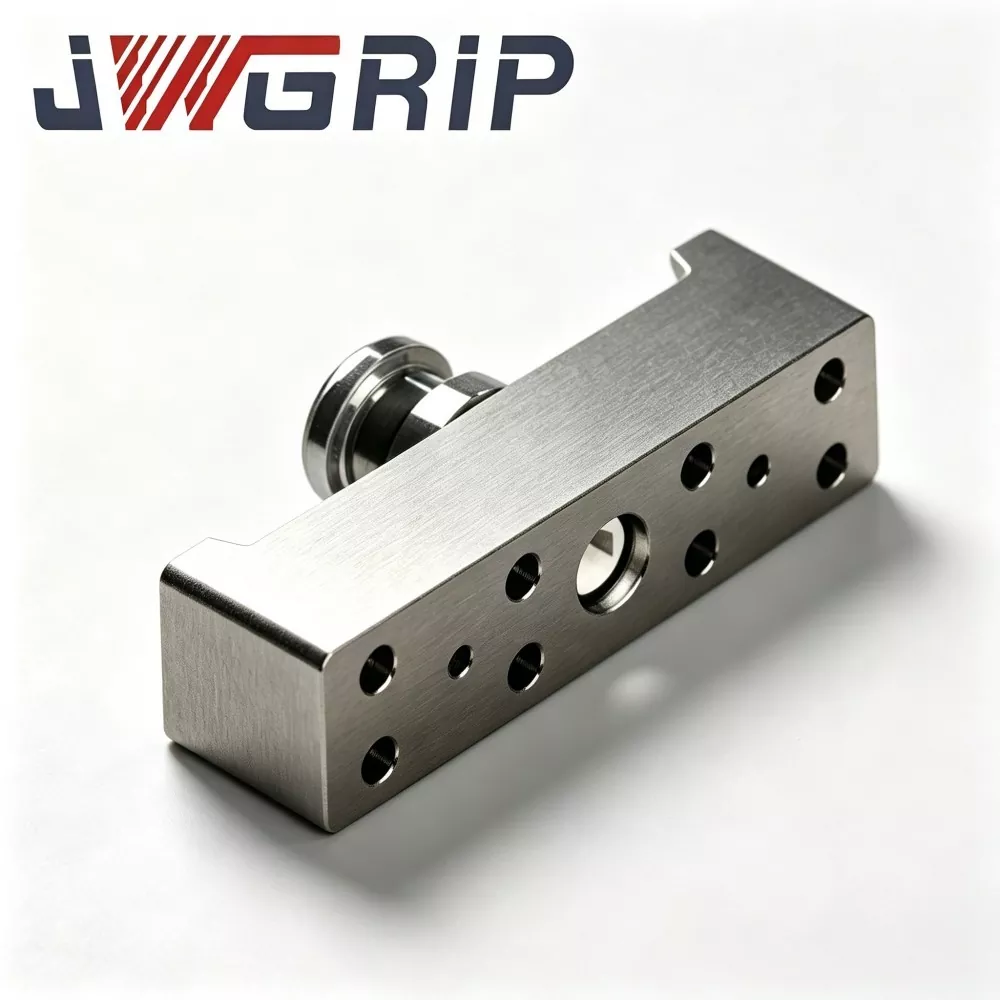
N160 hængselkoblingsarm til Robot Quick Change Gripper
JWGRIP er den professionelle producent og leverandør af N160 Hinge Linkage Arm til Robot Quick Change Gripper i Kina, der leverer Factory Direct-service med standardprodukter fuldt ud på lager for at understøtte global automatiseringsprojektimplementering og værkstedsvedligeholdelse. Det er en højtydende kernekrafttransmissions hængselvippekomponent, der er specielt udviklet til N160-seriens robot-hurtigskifte-gribermoduler. Den integrerer den optimerede kraftoverførselsstruktur og varmsmedet integreret formningsteknologi i en enkelt funktionel enhed, der fungerer som den vigtigste kinematiske del, der konverterer lineær stempeldrivkraft til gribekæbe-svingende klembevægelse.
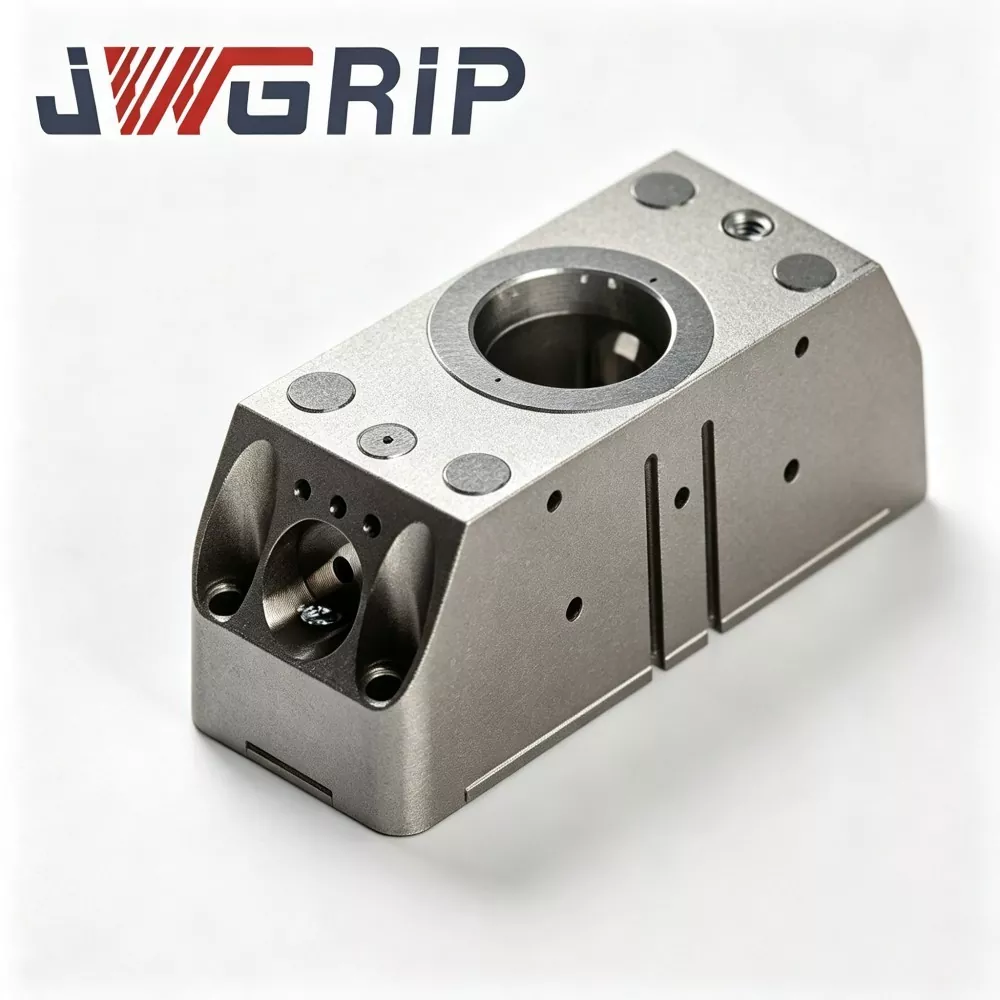
N160 Robot Quick Change Gripper Modul
JWGRIP er den professionelle producent og leverandør af N160 Robot Quick Change Gripper Module i Kina, der understøtter indkøb af bulkordrer og leverer ægte fabrikspriser til globale automationsprojektpartnere. Det er en nyligt opgraderet integreret ende-på-arm-udførelsesenhed, der er specielt designet til moderne fleksible ubemandede produktionslinjer. Den innovative integration af pneumatisk parallel griber og robot-hurtigskifte-grænseflade i et enkelt modulært hus eliminerer behovet for separate hurtigskiftskiver og uafhængig gribersamling, hvilket ikke kræver yderligere flerlags-forbindelsesflanger eller overgangstilbehør.
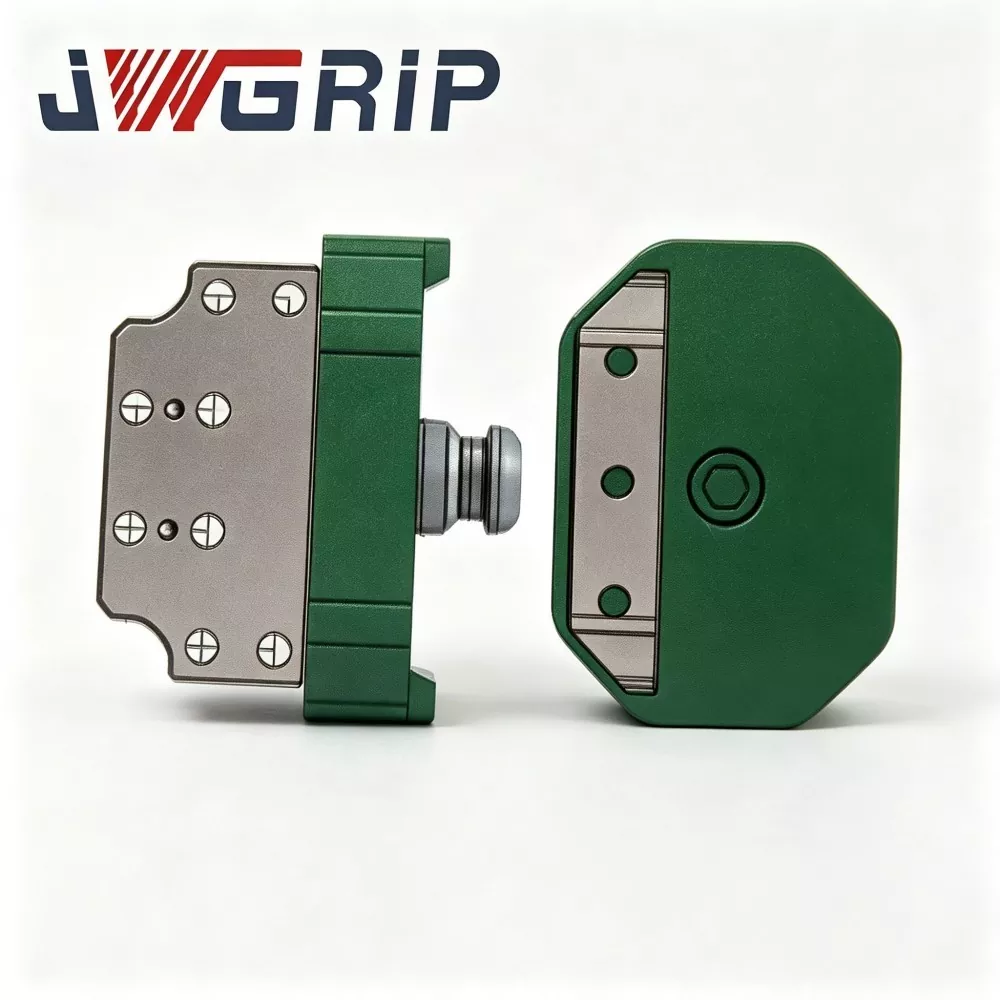
Robot Quick Change Gripper Bakke Kobling
JWGRIP er producent og leverandør af professionel Robot Quick Change Gripper Tray Coupling i Kina. Det er en avanceret integreret robot-sluteffektomskifterkomponent, der er specielt designet til fleksible ubemandede automatiserede produktionslinjer. Den integrerer strukturel konfiguration af højstyrkelegeret stål og præcisionsslibeproces i en enkelt enhed, hvilket realiserer fuldautomatisk skift af robotværktøj uden manuel indgriben under udskiftning af gribere, bakker og andre endeværktøjer.
JWGRIP er en professionel Robot Quick Change Gripper Series producent og leverandør i Kina. Vi byder dig hjertelig velkommen til engrosprodukter af høj kvalitet til konkurrencedygtige priser fra vores fabrik.
Nyhedsanbefalinger