Dansk
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






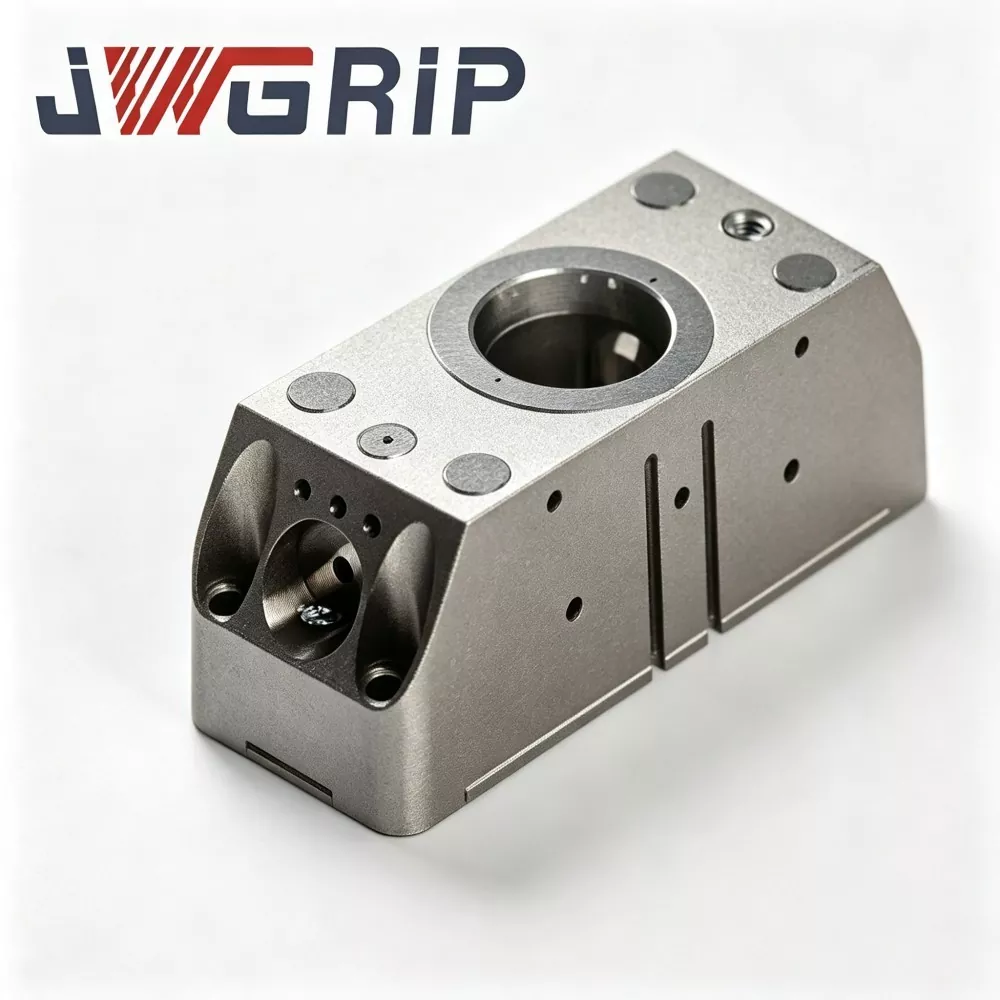
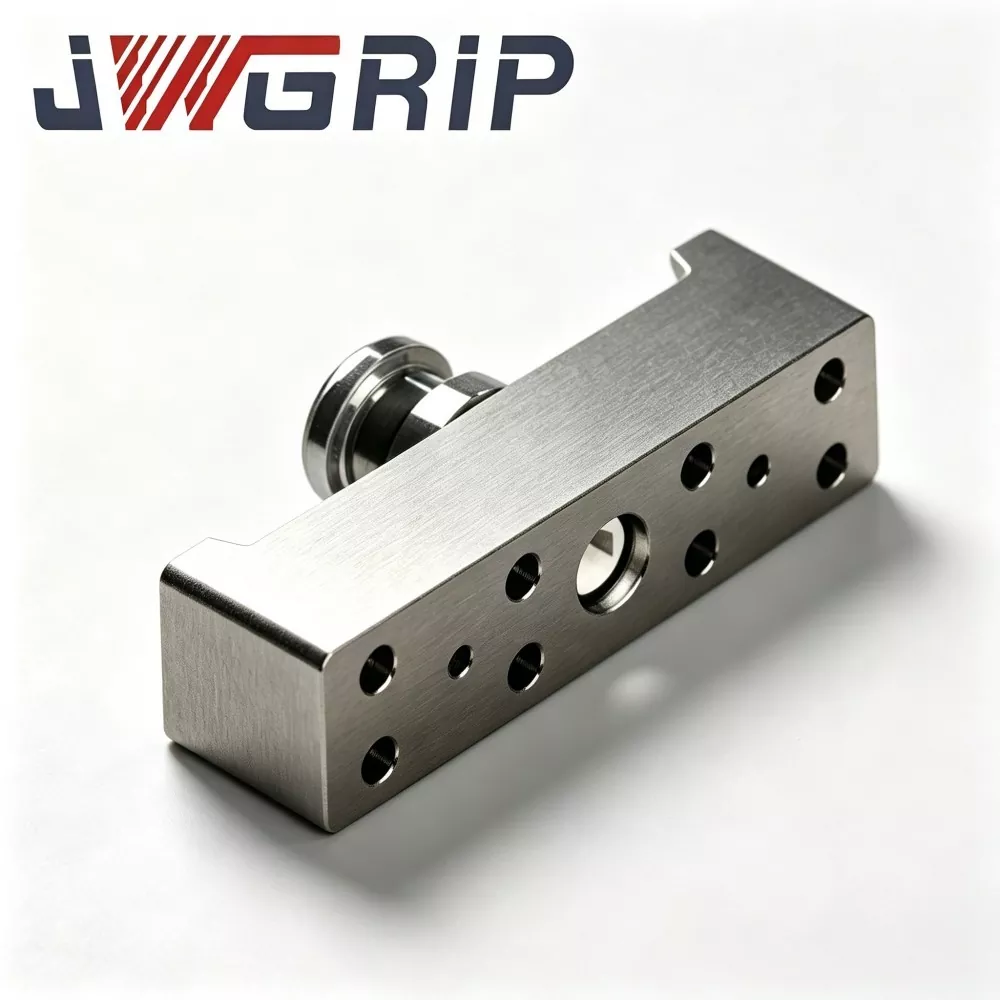
N160 Robot Quick Change Gripper Modul
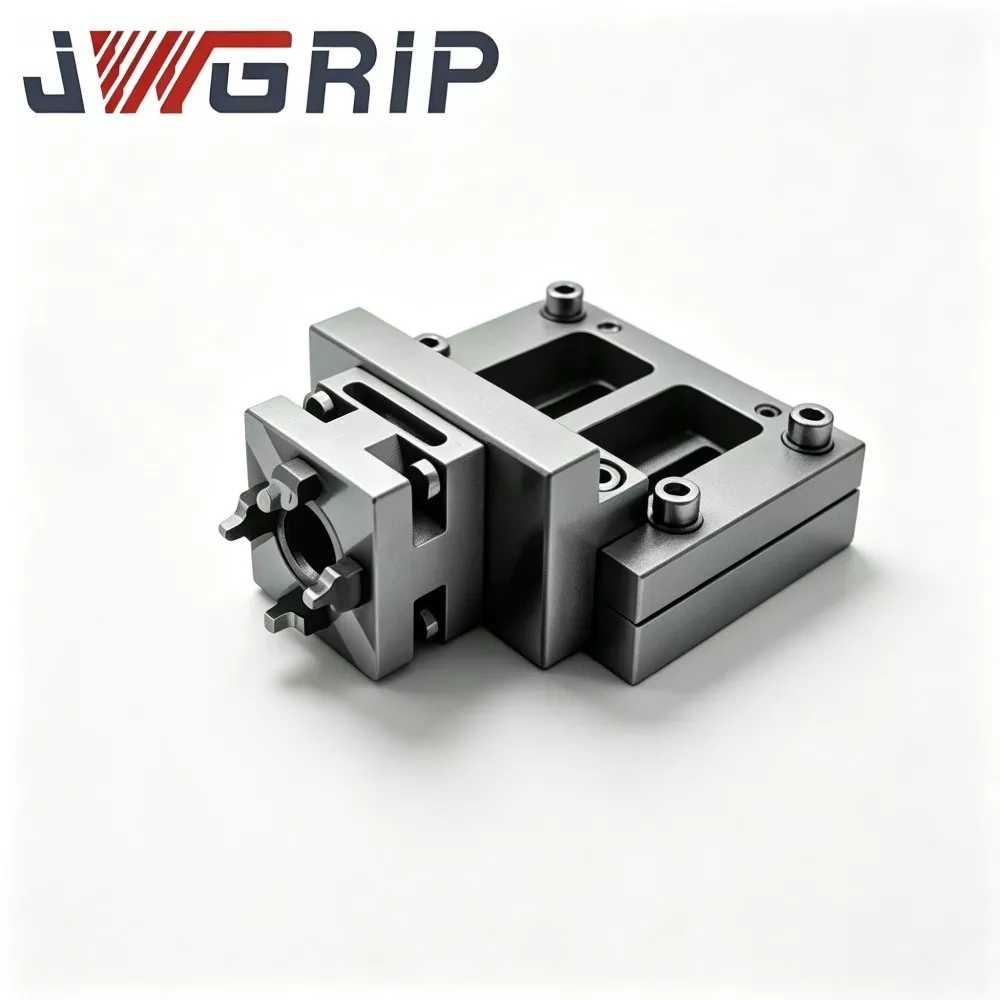
JWGRIP er den professionelle producent og leverandør af N160 Robot Quick Change Gripper Module i Kina, der understøtter indkøb af bulkordrer og leverer ægte fabrikspriser til globale automationsprojektpartnere. Det er en nyligt opgraderet integreret ende-på-arm-udførelsesenhed, der er specielt designet til moderne fleksible ubemandede produktionslinjer. Den innovative integration af pneumatisk parallel griber og robot-hurtigskifte-grænseflade i et enkelt modulært hus eliminerer behovet for separate hurtigskiftskiver og uafhængig gribersamling, hvilket ikke kræver yderligere flerlags-forbindelsesflanger eller overgangstilbehør.
Dette højtydende N160 Robot Quick Change Gripper Module anvender højstyrke luftfartshus af aluminiumslegering og låsekerne af hærdet legeret stål, med enestående holdbarhed og stabil mekanisk ydeevne. Ved at opgive den traditionelle opdelte kombinerede struktur reducerer den effektivt kumulative positioneringsfejl forårsaget af flerlagsforbindelse og monteringsafvigelser på stedet. Modulet har bestået millioner af cykliske træthedstests og overholder fuldt ud CE mekaniske sikkerhedsstandarder, og opretholder langsigtet stabil drift i højfrekvente cykliske gribe- og omskiftningsscenarier.
Færdig med komplette interne fremstillingsprocedurer, herunder råmaterialeinspektion, CNC-præcisionsbearbejdning, vakuumvarmebehandling, overfladehærdning og fuld belastningscyklisk verifikation, leverer hver enhed ensartet ydeevne af høj kvalitet. Det er bredt anvendeligt til samling af nye energikomponenter, håndtering af små dele til biler, 3C-præcisionsgreb om emner og sortering af husholdningsapparater. Understøtter prøvekøb af en enkelt enhed og samarbejde med store batchordrer, den er udstyret med komplette 2D/3D-tegningsdata, installationsvejledning og fjernteknisk support, hvilket i høj grad reducerer monterings- og kalibreringsbelastningen på stedet og forkorter renoveringscyklussen af intelligente fleksible produktionslinjer til diskrete produktionsvirksomheder.
Begrundelse for integreret moduldesign
Med produktionen, der skifter mod multi-variety og small-batch produktionstilstand, kræver mere automatiserede produktionslinjer en enkelt industrirobot til at udføre flere gribeopgaver.
Traditionelt køber systemintegratorer hurtigskiftskive og pneumatisk griber separat, samler dem sammen på robotflange under idriftsættelse i marken.
Denne løsning bringer mange skjulte problemer:
1. Flere sammenpassende flanger stabler dimensionstolerancer, hvilket forringer den samlede gentagelsespositioneringsnøjagtighed.
2. Udsatte eksterne luftrør lider af friktionsskader under hyppige værktøjsskiftecyklusser.
3. En stor mængde arbejdstimer forbruges til montering og kalibrering på stedet.
N160 Robot Quick-Change Gripper Module er udviklet til at løse ovennævnte praktiske smertepunkter. JWGRIP integrerer lynlåsemekanisme, gaskredsløbskanal og parallelle gribekæber i én kompakt modulenhed.
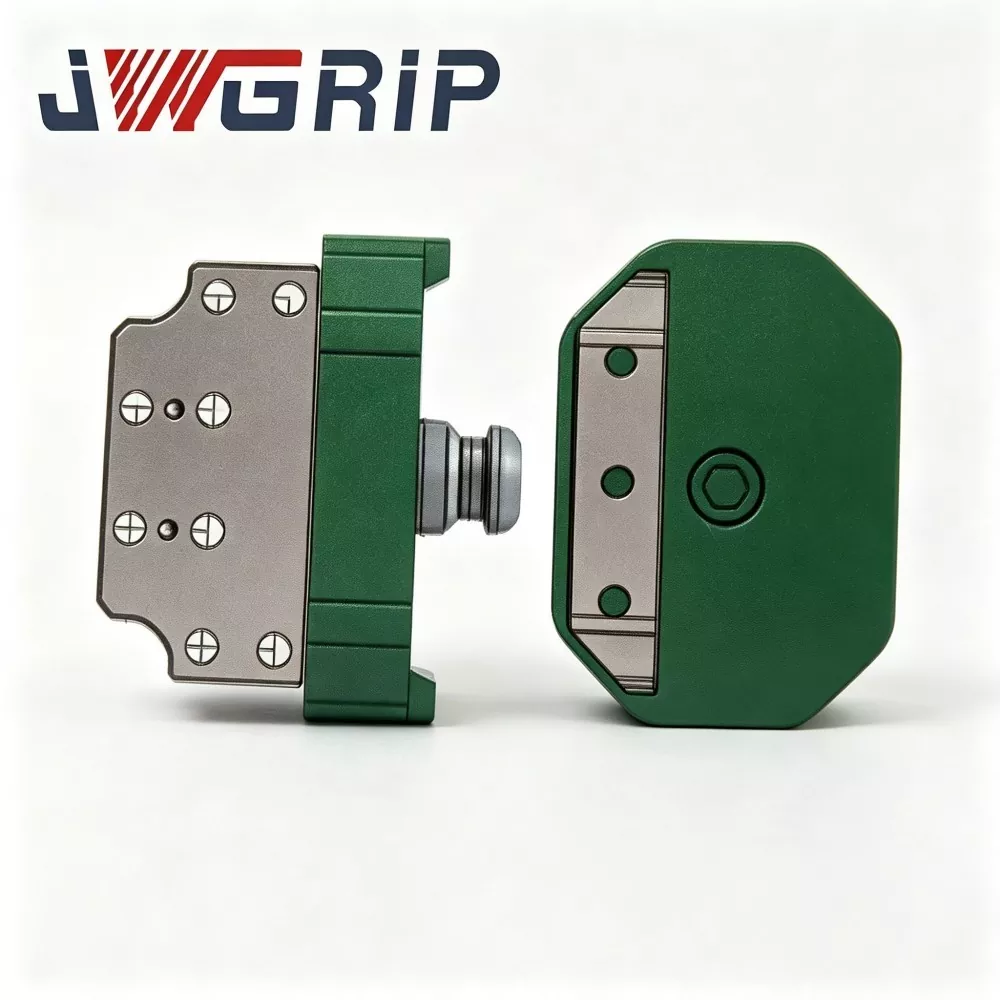
Hele sættet er opdelt i:
① Robotsidebase (permanent monteret på robotflange)
② Udskifteligt gribemodul på værktøjssiden
Efter engangsinstallation af robotsidens base på robotflangen kan robotten afslutte automatisk værktøjsudskiftning ved at docke forskellige værktøjssidemoduler uden gentagen adskillelse af flanger på stedet.
Standard N160 Robot Quick Change Gripper Module på lager dækker flere gribekraftkvaliteter, som kan matche de fleste almindelige seks-aksede industrirobotter og kollaborative robotter. For projekter i særlige tilstande kan tilpassede og OEM-tjenester aktiveres. Uanset om det er prøvekøb af små partier eller en masseordre, kan kunderne få fabriksprissupport fra vores fabriks direkte forsyningskanal.
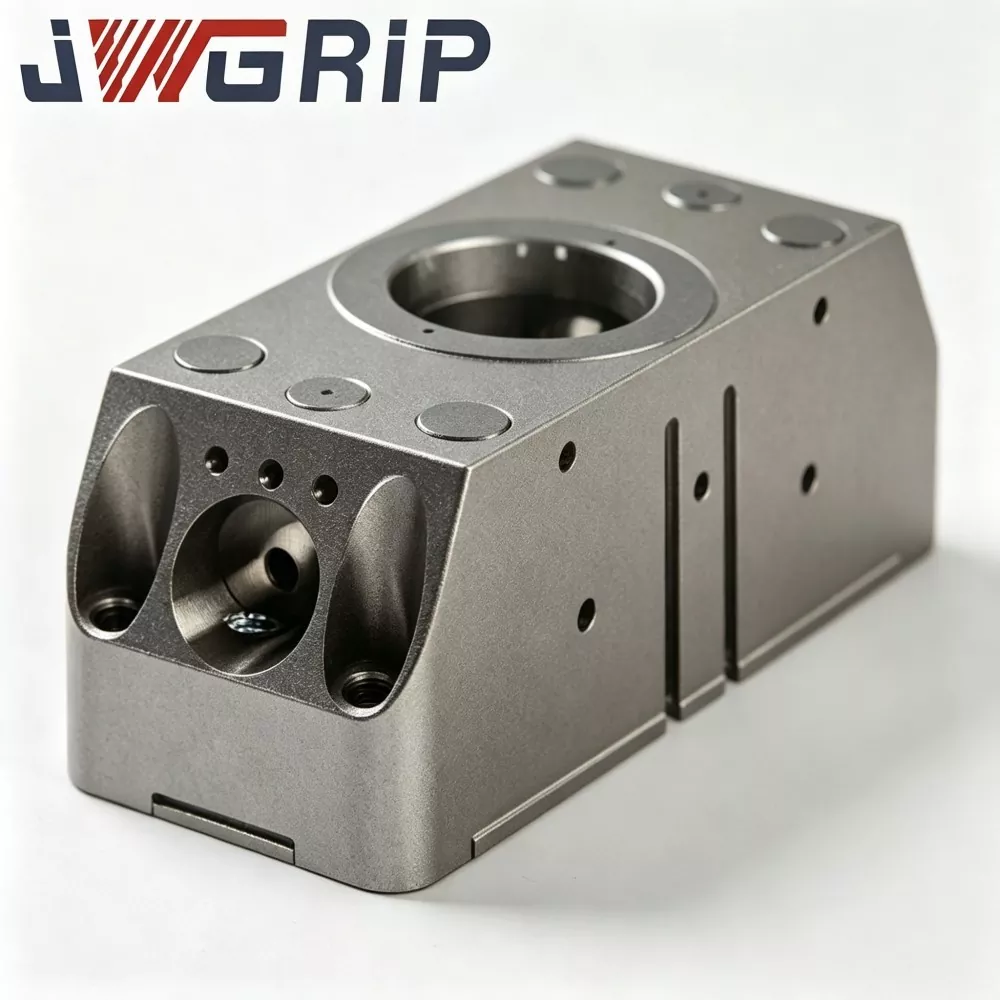
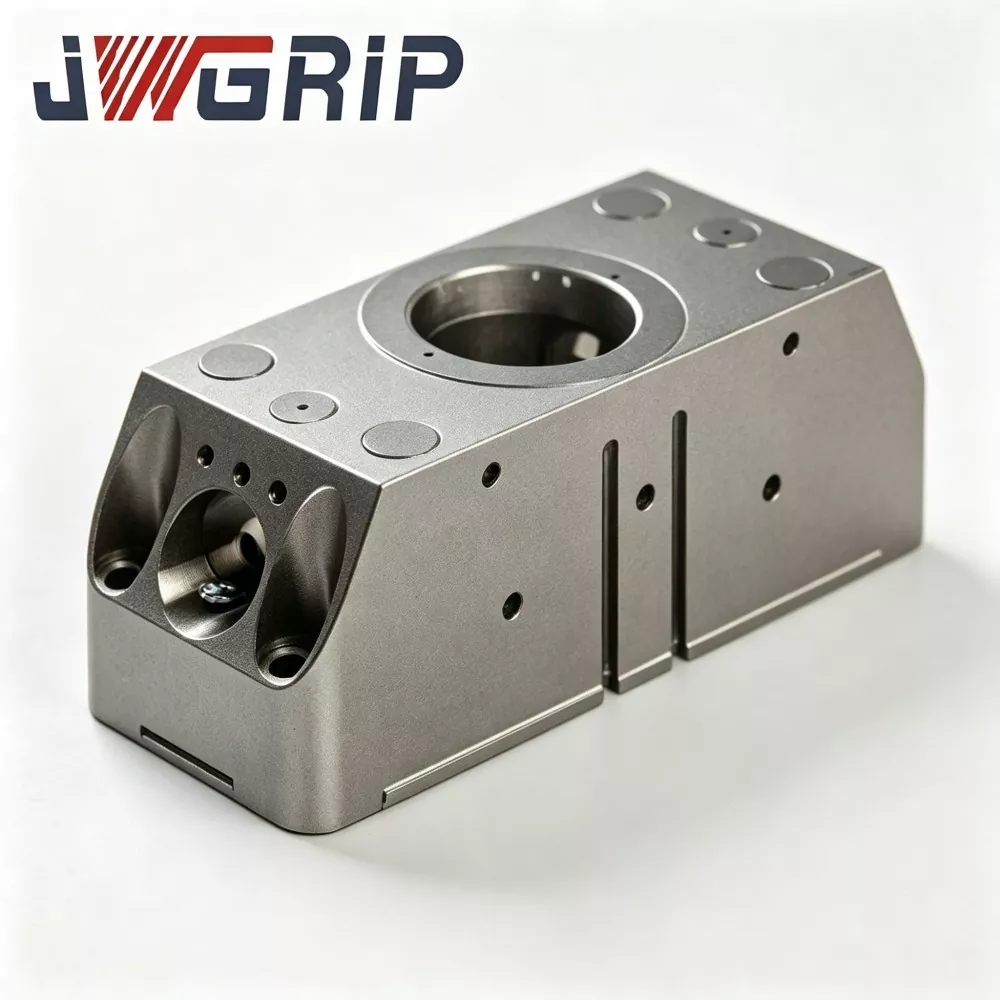
Produktdefinition og kernesammensætning
N160 Robot Quick-Change Gripper Module er en integreret robot end-effector, der organisk kombinerer robot quick-change interface og parallel pneumatisk griber. I modsætning til diskrete komponenter, der kræver sekundær samling hos kunden, afslutter hvert N160 Robot Quick-Change Gripper Modul montering, luftkredsløbsfejlretning og cyklisk ydeevnetest inde i JWGRIP fabrikken før levering.
Core composition breakdown:
1. Masterbase på robotsiden og permanent fastgjort til robotudgangsflange. Den indeholder: - Pneumatisk indløbskanal - Mekanisk låsende drivenhed - Indbygget statusfeedback-sensor
Denne komponent forbliver monteret på robotarmen uden hyppig demontering.
2. Slave-gribermodul på værktøjssiden Udskiftelig arbejdsenhed, inklusive: - Låsetilpasningsgear af legeret – Højpræcisionsplaceringsstifthuller – Indbyggede interne gaspassager – Parallelle gribekæber
Flere sæt moduler på værktøjssiden med forskellige kæbeprofiler, gribekraft og slag kan forberedes til forskellige emner.
Arbejdsflow:
Når robotten bevæger sig til værktøjshvilestationen, driver trykluft det mekaniske låsegear inde i robotsidens base for at gå i indgreb med gearsættet på værktøjssiden. - Højpræcisions lokaliseringsstifter realiserer højnøjagtig positionering - Interne gaspassager komplet pneumatisk forbindelse til griberkørsel - Sensor sender låse-oplåsende realtidssignal tilbage til robotcontrolleren for at realisere sikkerhedslåsekontrol
Mange producenter af N160 Robot Quick-Change Gripper Module leverer kun separate reservedele, hvilket efterlader monterings- og tolerancekontrolarbejde for integratorer. Vores integrerede design overfører de fleste montagerelaterede risici til produktionsforbindelser på fabrikken, hvilket mindsker usikkerheden for slutbrugerprojekter.
Kerneydelse og strukturelle funktioner
1. Integreret modulær struktur for at minimere tolerancestabel
Avanceret N160 Robot Quick-Change Gripper Module annullerer mellemliggende overgangsflange mellem quick-change skive og griber. Nøgle matchende overflader behandles og kalibreres inde fra fabrikken. Gentagelsespositioneringsnøjagtigheden efter docking kan nå ≤±0,010 mm, hvilket sikrer stabil gribepræcision til højpræcisionsmonteringsscener.
2. Indbygget mekanisk selvlåsende og elektrisk signallås
Overhold CE mekaniske sikkerhedskrav. Selvom trykluftkilden afbrydes ved et uheld under driftsprocessen, holder mekaniske låsetænder stadig indgreb for at forhindre, at modulet falder på værktøjssiden. Robotten kan kun udføre bevægelsesinstruktioner efter at have modtaget "fuldt låst" feedbacksignal fra sensoren, hvilket realiserer sikkerhedsbeskyttelse for ubemandede værksteder.
3. Indbygget internt gaskredsløbslayout
Gaskanaler er indlejret i modulhus i stedet for udvendige udsatte rør. - Reducerer risikoen for afslidning af rørledninger forårsaget af hyppige værktøjsskiftebevægelser – Reducerer svigtsandsynlighed for luftlækage og fugeløsning i langsigtet cyklisk produktion
4. Let vedligeholdeligt modulært sliddeldesign
Nøgle forbrugskomponenter, herunder tætningsringe, styreskydeblokke og lokaliseringsstiftmuffer, vedtager et uafhængigt modulært design. Ved regelmæssig vedligeholdelse udskifter brugere kun lokale sliddele uden at afmontere hele modulet fra robotflangen. Det forkorter nedetiden for vedligeholdelse af udstyr.
5. Bredt udvalg af kompatibilitet og fleksibel tilpasset support
Standard N160 Robot Quick Change Gripper Modul på lager tilpasser sig de fleste almindelige industrirobotter og kollaborative robotter. Når du står over for speciel kæbeform, ultra-stort slaglængde, specielt monteringshulslayout eller anti-korrosionskrav, kan tilpasset og OEM-service realiseres.
6. Streng bekræftelse før levering fra fabrikken
Som professionel leverandør af N160 Robot Quick-Change Gripper Module skal hvert færdigt produkt gennemgå: Gribekraftdetektering, lufttæthedsinspektion, Tusinder gange låsning-oplåsning og griberåbning-lukkende cyklisk test
Kvalitetsbekræftelse
1. Indgående råmaterialeinspektion
Kemisk sammensætning og hårdhedstest for råstænger af aluminiumslegering og legeret stål; afvise ukvalificeret råmateriale.
2. CNC grovbearbejdning og færdigbearbejdning
Proceshus, låseudstyr, kæbebase og lokaliseringskomponenter. Strenge dimensionstolerancekontrol.
3. Vakuum varmebehandling og overfladebehandling
Sluk og hærder legeret stål låsekerne og lokaliseringsstift for højere hårdhed og slidstyrke; hårdanodiseret hus af aluminiumslegering.
4. Præcisionsslibning
For nøgledatum-overflader og stifthuller, garanterer overfladeruhed og dimensionel tolerance.
5. Samlingsprocedure
Saml låseenhed, glidende styredele, tætningsringe og indbygget sensor, komplet internt gaskredsløbslayout.
6. Fortest af halvfabrikata
Lufttæthedsinspektion, kalibrering af gribekraft, handlingsfejlfinding og verifikation af signalfeedback.
7. Cyklisk belastningstræthedstest
Hvert færdige N160 Robot Quick-Change Gripper Module kører tusindvis af låse-oplåsning og gribere åbne-lukke cyklusser under simuleret arbejdsbelastning. Mislykkede produkter vil blive omarbejdet.
8. Slutinspektion, serienummermærkning og lager
Kvalificerede produkter bliver N160 Robot Quick-Change Gripper Module på lager.
Applikationsscenarier i flere brancher
1. Ny-energi komponentsamling
Batteri-celle-stabling, modulhåndtering, konnektorsamling. Integreret moduldesign undgår tolerancestabel, hvilket sikrer præcis gribeposition for højværdi-nyenergikomponenter.
2. Håndtering af smådele til biler
Små motorkomponenter, fastgørelsesanordninger, indvendige plastdele. Hurtig automatisk værktøjsudskiftning understøtter blandede samlebånd til biler.
3. 3C præcisionsgreb om emnet
Mobiltelefonkomponenter, notebook-skaller, elektroniske stik. ≤±0,010 mm gentagelsespositioneringsnøjagtighed opfylder 3C-samlingskravene med høj præcision.
4. Sortering af komponenter til husholdningsapparater
Plastskaller, metalbeslag, motorkomponenter. Flere moduler på værktøjssiden med forskellige kæbeprofiler tilpasser sig forskellige husholdningsapparaters geometrier.
5. Generelle fleksible automatiseringsstationer
Multi-variety small-batch produktionslinjer, der kræver en robot til at håndtere flere dele typer. Formonteret integreret modul forkorter stationens idriftsættelsescyklus betydeligt.
Nøglepunkter for installation og idriftsættelse
1. Monter robot-side master base på robot flange; spænd monteringsboltene nøje i henhold til momentværdierne angivet i den officielle dokumentation. Undgå fastgørelse med overmoment, som kan forårsage mikrodeformation af basislegemet.
2. Forbered værktøjsstøttestationen til at placere ledige gribemoduler på værktøjssiden. Garanterer værktøjsstøttens positioneringsnøjagtighed for at understøtte stabil automatisk docking.
3. Komplet pneumatisk kredsløbsforbindelse til robot-side base; installer luftfilterets trykregulatorenhed ved forenden af trykluftindtaget. Stabiliser arbejdslufttrykket inden for 0,5-0,7 MPa.
4. Forbind sensor-signalkabel til robot-PLC IO-port; verificere låse-status-feedback-signal logik; konfigurer robot motion-interlock logik: Robotten må ikke udføre højhastighedsbevægelse, medmindre "fuldt låst" signal modtages.
5. Udfør manuel jog-mode dockingsimulering først før automatisk cyklusproduktion. Tjek docking glathed, lufttæthed og signal-feedback korrekthed. Eliminer risici for mekanisk interferens.
6. Kompiler underrutiner til robotprogram-værktøjsændring; definere sikker indflyvningsafstand og docking-hastighedsparametre. Undgå højhastigheds-hard-kollision mellem master-base og slave-modul.
Indkøb & Projektevaluering
Kerneværdi af JWGRIP N160 Robot Quick Change Gripper Module:
① Integreret et-kropsdesign, der kombinerer hurtigskift-grænseflade og parallel griber, hvilket eliminerer mellemflangetolerancestabling
② ≤±0,010 mm gentagelsespositioneringsnøjagtighed
③ Mekanisk selvlåsende + elektrisk signal dobbelt sikkerhedsmekanisme, CE-kompatibel
④ Indbygget internt gaskredsløbslayout, der undgår udvendigt rørslid
⑤ Modulære udskiftelige sliddele, lave vedligeholdelsesomkostninger
⑥ Multi-gripping-force-grade produktmatrix, kompatibel med mainstream industrielle og kollaborative robotter
⑦ In-house fremstilling i fuld proces, streng cyklisk verifikation før levering
Det løser vigtige flaskehalse i automatiseringsstationer:
Akkumuleret tolerance fra delt hurtigskiftskive + gribersamling
Lang monterings- og kalibreringstid på stedet
Eksternt luftrørsslid og luftlækagefejl
Sikkerhedsrisiko for værktøj, der falder under lufttilførselstab
Høje vedligeholdelsesomkostninger fra ikke-modulære sliddele
Påmindelser om projektevaluering:
1. Bekræft den faktiske robotflangedimension og påkrævet nominel belastning (overvej dynamisk slagbelastning, ikke kun statisk vægt af griberen + emnet). Reserver tilstrækkelig sikkerhedsmargin.
2. Tydeliggør krav til gribekraftsgrad, kæbeåbningsslag og kæbeprofilkrav for målemner.
3. Bekræft værkstedets trykluftkildekvalitet og trykstabilitet; anbefaler en kombination af luftfiltertryk-regulator, hvis trykket svinger kraftigt.
4. Bekræft robot-PLC IO-ressourcetilstand for modtagelse af låsestatussignal. JWGRIP giver gratis dokumentation for elektrisk grænseflade.
5. Standard lagerførte versioner realiserer hurtig levering; vedtage tilpasset / OEM-service til specialflange, speciel tætningsgrad (IP-opgradering), speciel kæbeprofil eller ultra-stort slaglængde.
FAQ
Q1: Kan N160 Robot Quick-Change Gripper Module realisere fuldautomatisk værktøjsudskiftning uden manuel boltadskillelse?
Ja. N160 Robot Quick Change Gripper Module reagerer på pneumatisk styresignal fra robotsystemet og fuldfører låsning-oplåsning automatisk. Værktøjsbyttelogik kan integreres i robotprogrammet. Værktøjsopbevaringsstativ til placering af ledige moduler på værktøjssiden skal klargøres på stedet.
Spørgsmål 2: Har jeg brug for storskala koordinat re-kalibrering, hver gang jeg udskifter moduler på værktøjssiden?
Under korrekt installationsforhold, gentag positioneringsnøjagtighed ≤±0,010 mm. Storskala re-kalibrering er unødvendig; mindre finjusteringer kan afsluttes under den første idriftsættelse.
Q3: Min robotflange er ikke-standard, kan jeg bruge N160 Robot Quick-Change Gripper Module?
N160 Robot Quick-Change Gripper Module på lager modeller passer til almindelige robotflanger. Til ikke-standard interface kan tilpasset og OEM-service ændre monteringsflange i henhold til kundetegninger.
Q4: Hvad sker der, hvis lufttilførslen afbrydes ved et uheld ved robotbevægelse?
Mekanisk selvlåsende struktur er indbygget. Selv trykluft forsvinder, låsetænder bliver ved med at gribe ind for at forhindre, at modulet falder på værktøjssiden. Oplåsningshandling kan kun udløses, når oplåsningssignal og gyldigt lufttryk eksisterer samtidigt.
Q5: Hvilken vedligeholdelsescyklus skal jeg følge for N160 Robot Quick-Change Gripper Module?
Under 24-timers kontinuerlig produktion, inspicer forbrugsdele for hver 250.000 cyklusser, rengør datumoverfladen og tilføj anti-slidfedt. Forkort vedligeholdelsesintervallet for værksted med kraftigt støv.
Spørgsmål 6: Kan N160 Robot Quick-Change Gripper Module arbejde under sprøjtudsat værksted?
Standardversionen når IP53-graden, passer til almindeligt værksted. Til sprøjttilbøjelige omgivelser med høj luftfugtighed og let korrosive omgivelser, vælg tilpasset N160 Robot Quick-Change Gripper Module med opgraderet tætning og anti-korrosionsbehandling.
Send forespørgsel
Kontaktoplysninger
-
Adresse
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong-provinsen, Kina
-
Tlf
-
E-mail
Velkommen til at sende forespørgsel til JWGRIP. Vores professionelle tekniske og salgsteam vil give gratis armaturvalg, tilpasset løsningsdesign og nøjagtige tilbud.
Nyhedsanbefalinger