Dansk
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик






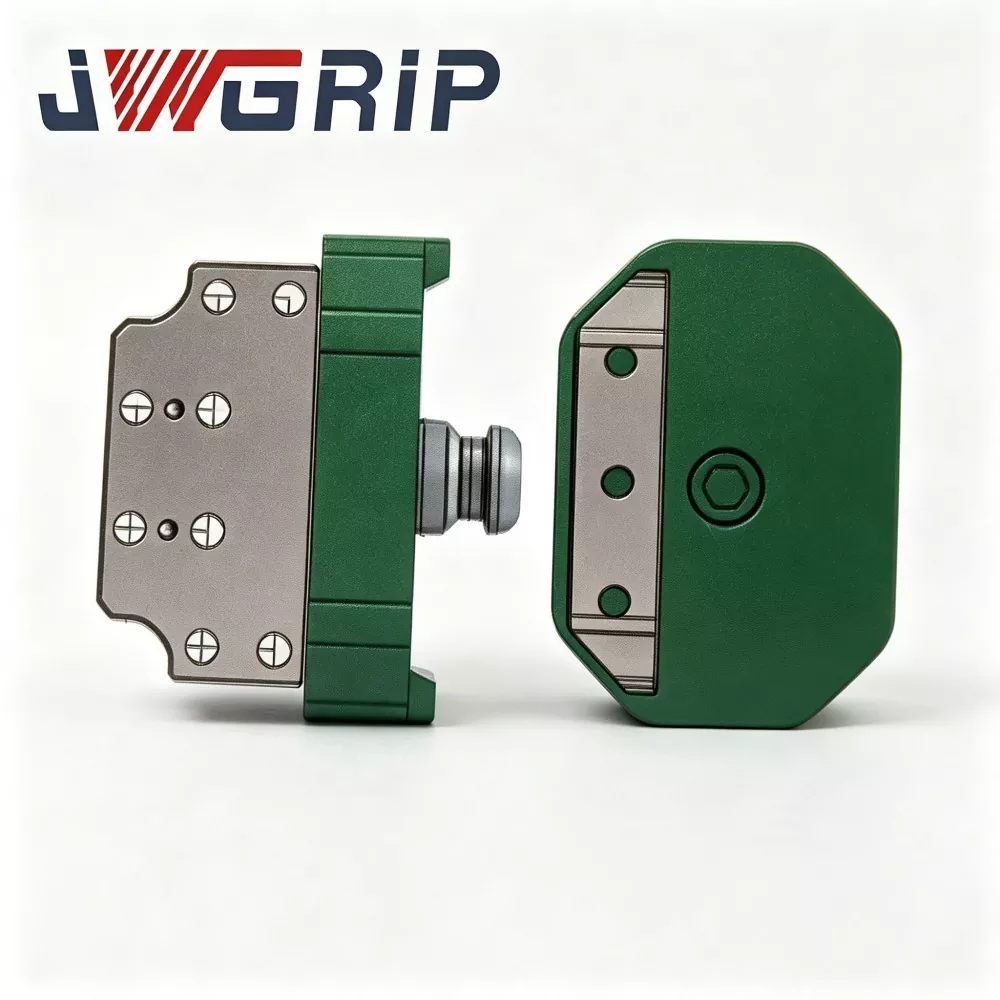
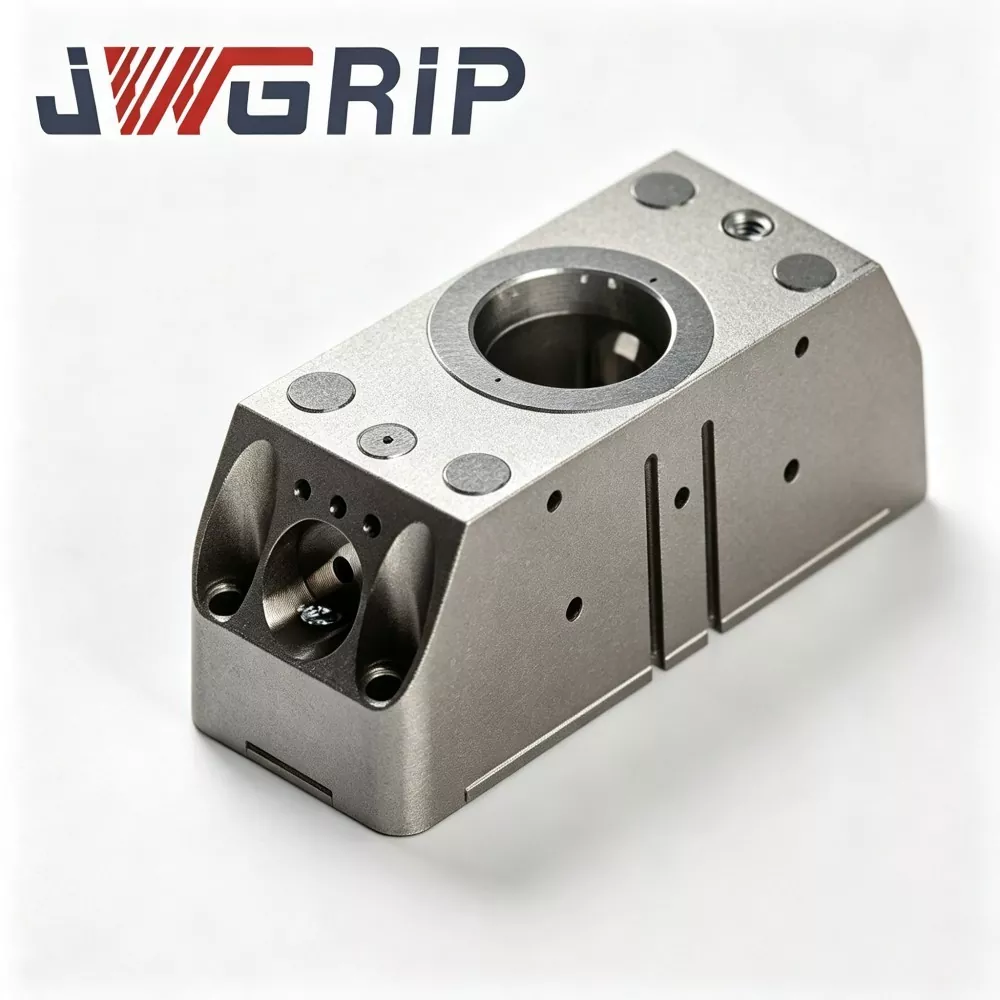
Robot Quick Change Gripper Bakke Kobling
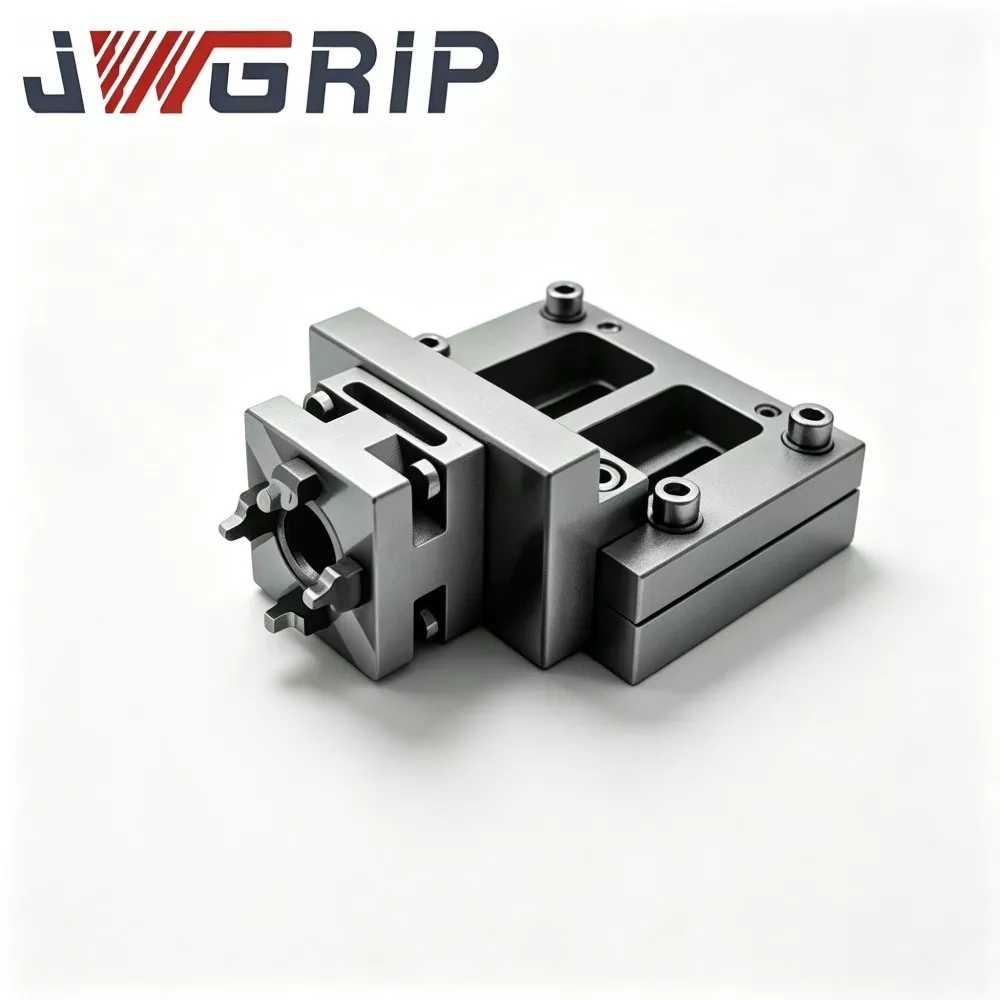
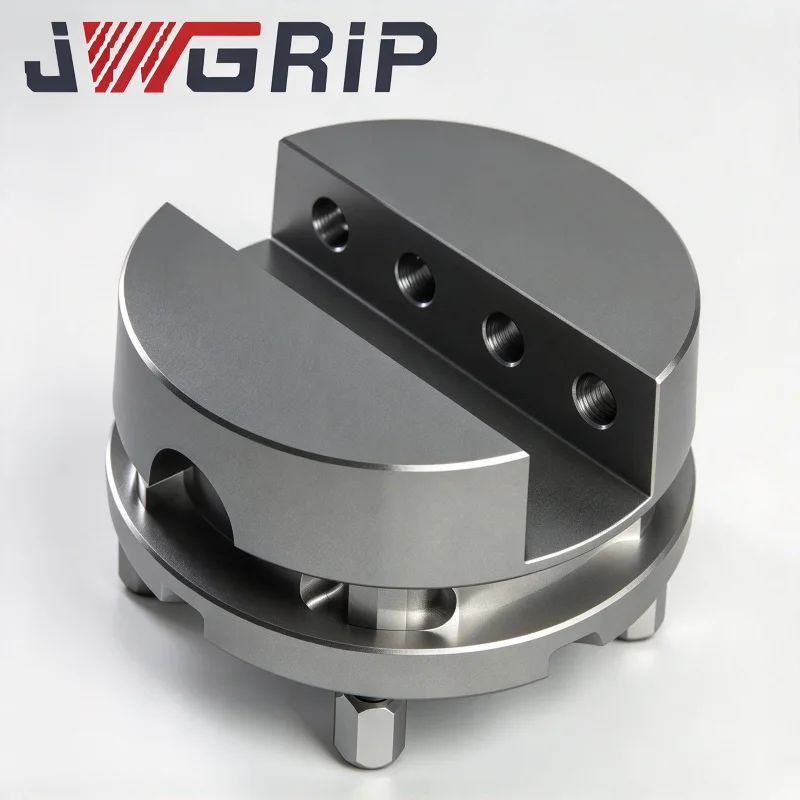
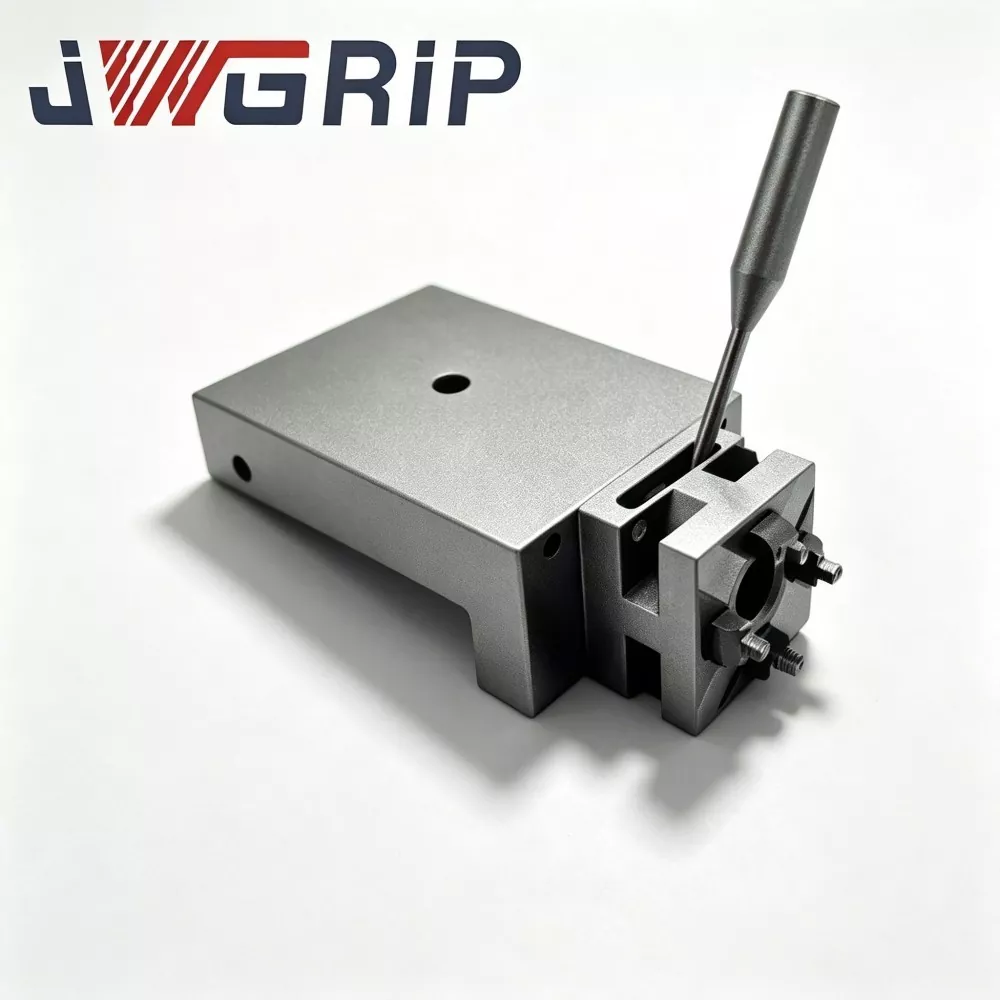
JWGRIP er producent og leverandør af professionel Robot Quick Change Gripper Tray Coupling i Kina. Det er en avanceret integreret robot-sluteffektomskifterkomponent, der er specielt designet til fleksible ubemandede automatiserede produktionslinjer. Den integrerer strukturel konfiguration af højstyrkelegeret stål og præcisionsslibeproces i en enkelt enhed, hvilket realiserer fuldautomatisk skift af robotværktøj uden manuel indgriben under udskiftning af gribere, bakker og andre endeværktøjer.
Denne højtydende Robot Quick Change Gripper Tray Coupling har ultralav gentagelsespositioneringsfejl, fremragende anti-træthedsydelse og ultralang levetid og understøtter automatisk låsning og oplåsning af signalfeedback for at imødekomme de intelligente driftskrav for ubemandet produktion. Strengt fremstillet gennem råmaterialeinspektion, CNC-præcisionsbearbejdning, professionel varmebehandling og overfladehærdningsproces, gennemgår hver kobling omfattende test af det færdige produkts ydeevne og kontinuerlig cyklisk belastningsverifikation, der overholder CE mekaniske sikkerhedsstandarder.
Den leverer stabil og ensartet mekanisk ydeevne i langsigtede cykliske koblingsscenarier. Det er bredt kompatibelt med industrirobotmodeller med flere mærker og anvendes i vid udstrækning i nye energibatterier, 3C-elektronikfremstilling, montering af autodele og intelligente logistiksorteringsværksteder. Understøtter professionel teknisk tegning, konsultation på stedet og komplet eftersalgsteknisk vejledning, forkorter det effektivt implementeringscyklussen af robotfleksible produktionslinjerenoveringsprojekter for globale industrikunder.
Introduktion til kernearbejdsmekanismen
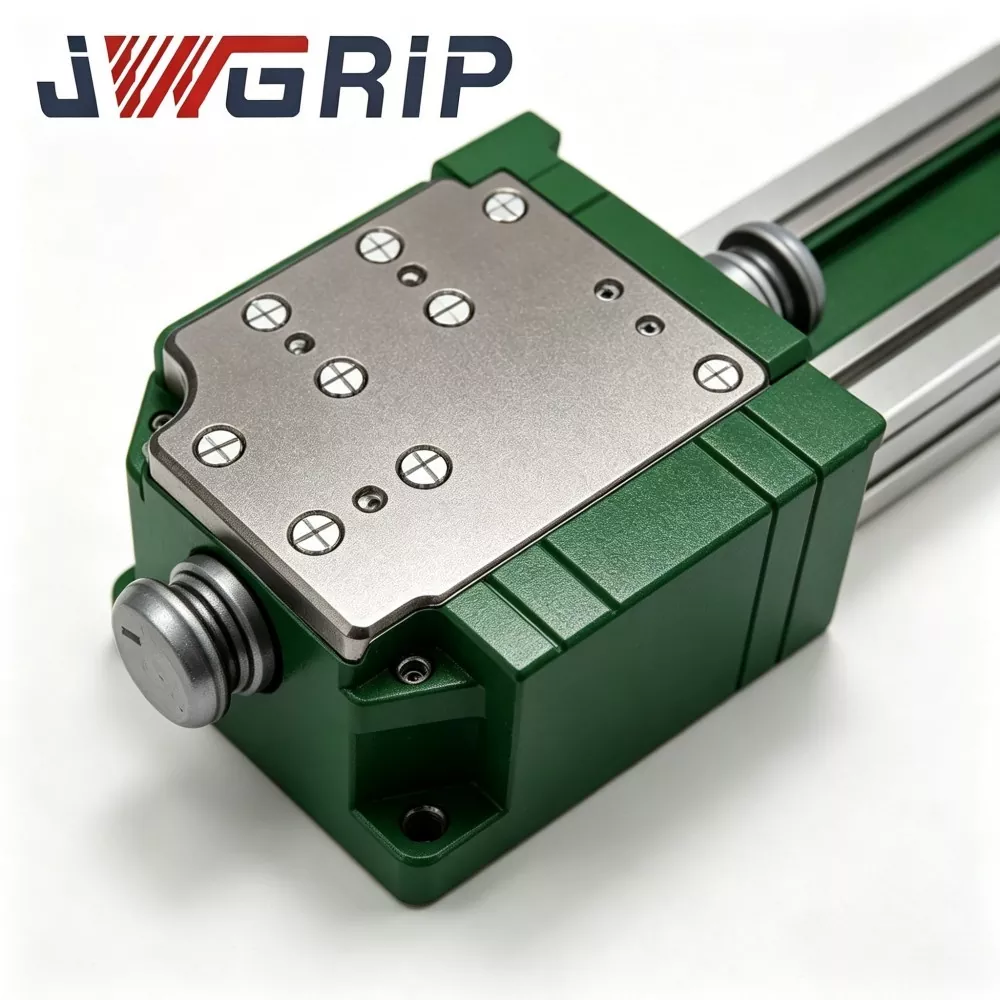
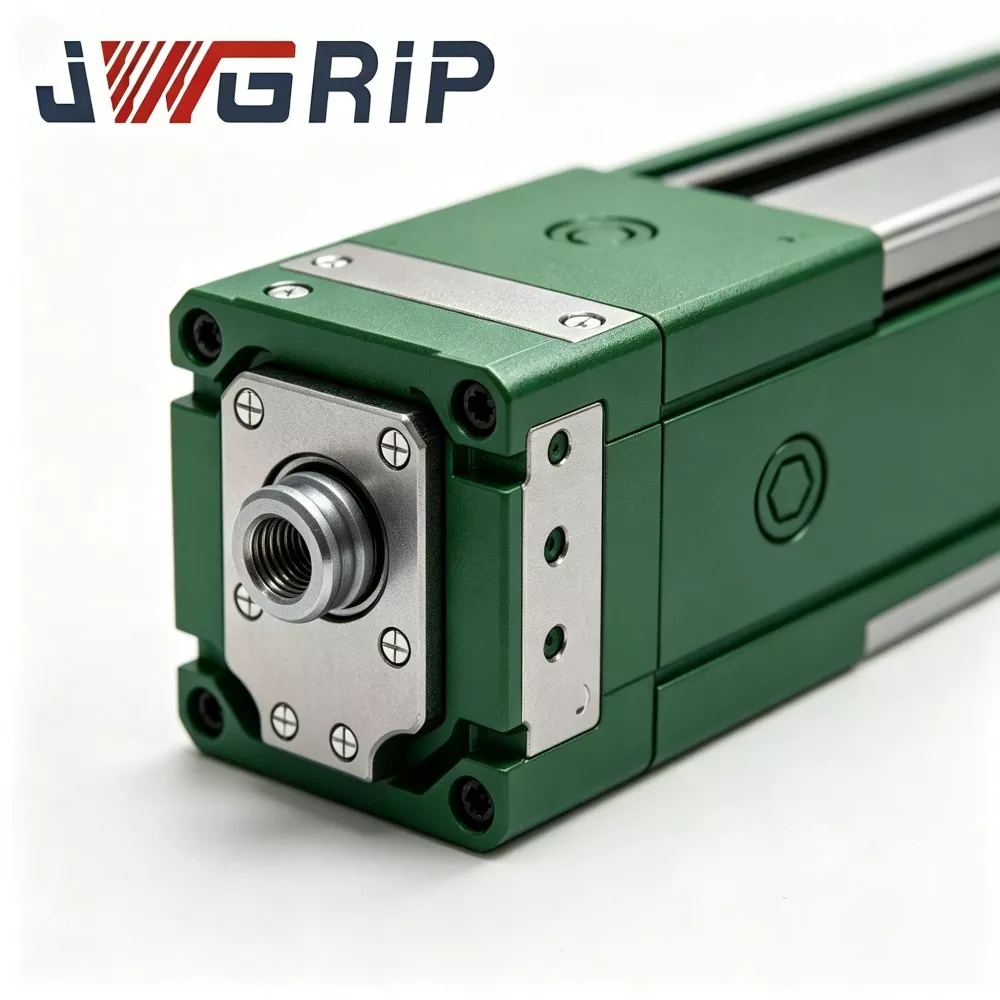
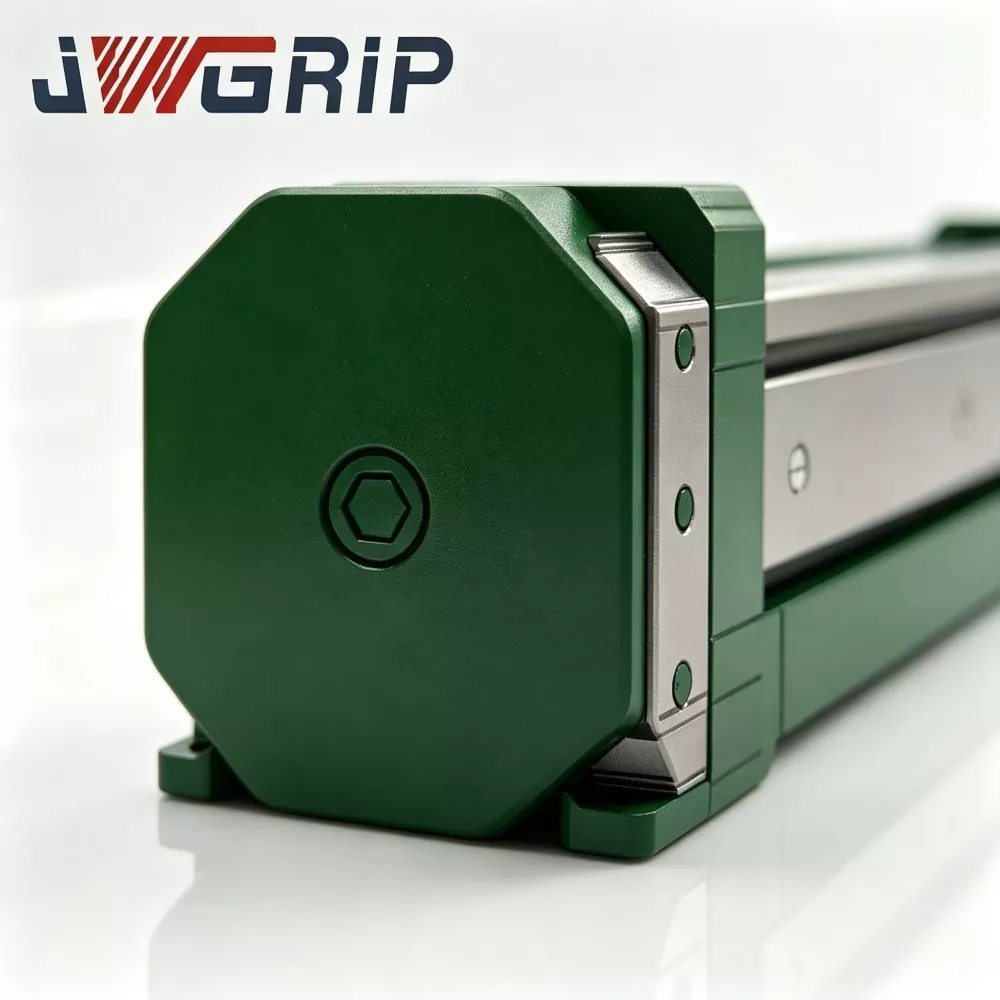
Robot Quick Change Gripper Tray Coupling er en dedikeret robot-end quick-swap interface komponent, der hovedsageligt bruges til hurtigt at skifte mellem robot griber moduler og materialebærende bakke moduler.
Uden denne kobling kræver ethvert skift mellem bakke og griber stop i produktionslinjen, manuel boltfjernelse, datumjustering og koordinatkalibrering. Et enkelt værktøjsskift kan tage 10-30 minutter og reducere den samlede udstyrseffektivitet (OEE) for automatiserede linjer betydeligt.
Koblingen består af to kernesamlinger:
1. Robotsidebase (masterside): Permanent fastgjort til robotflange.
2. Adapter på værktøjssiden (slaveside): Separat monteret på hver griber og hver bakke.
Working flow:
1. Robot flytter til dockingstation og bringer robotbasen tæt på måladapteren på værktøjssiden (griber eller bakke).
2. Trykluft driver de indbyggede mekaniske låsetænder til at gå i indgreb, hvilket fuldender den mekaniske låsning.
3. Højpræcisions lokaliseringsstifter og lokaliseringshuller realiserer nøjagtig gentagen positionering. Indbyggede pneumatiske passager forbinder automatisk gaskredsløb på værktøjssiden til vakuum eller pneumatisk griberforsyning.
4. Intern sensor sender et realtidslåsestatussignal tilbage til robotkontrolsystemet. Robot udfører kun efterfølgende håndteringsopgaver efter at have modtaget et "låst på plads"-bekræftelsessignal, hvilket forhindrer utilsigtet tab af emnet forårsaget af ufuldstændig låsning.
5. Når værktøjsskift er påkrævet, udsender robotten et oplåsningssignal; luftkredsløb frigiver tryk; mekanisk låse-tænder frigøres; robot bevæger sig væk fra det nuværende værktøj og lægger til kaj med næste mål-sluteffektor.
De fleste almindelige hurtigskiftskiver til almindelige formål mangler strukturel optimering til vekslende belastningsforhold med blandede bakke-gribere. Bakkeværktøj genererer excentrisk belastning med stort område, mens kompakte gribere leverer koncentreret belastning; gentagen vekslen accelererer nulpunkt-overfladeslid. Ved at trække på hundredvis af robot-station-eftermonteringsprojekterfaringer optimerer JWGRIP lastbærende fordeling og datum-beskyttelseskonstruktion af denne kobling for at opretholde langsigtet positioneringsstabilitet under skiftende excentrisk belastning og koncentreret belastning.
Typisk operationel smertepunktsanalyse
Fabrikker, der anvender multi-værktøj blandet håndtering (bakke + griber) via industrirobotter, støder normalt på følgende flaskehalse med almindelige hurtigskifteløsninger:
1. Lang nedetid for manuel værktøjsskift Hyppig boltadskillelse/montering, datumjustering og koordinatrekalibrering optager en stor del af produktionstiden, reducerer OEE og begrænser outputkapaciteten for automatiserede stationer.
2. Position-accuracy fluctuation induced by human operation Manual alignment quality depends heavily on operator proficiency. Position deviation accumulates after multiple tool-replacement cycles and impairs assembly consistency.
3. Sikkerhedsrisici i scenarier med manuel værktøjsbytte Manuel indgriben i nærheden af robotenden i bevægelse skaber fare for kollision og skade under gentagne værktøjsskifteoperationer.
4. For tidligt nulpunkt-overfladeslid under skiftende belastningsforhold Generelle hurtigskiftskiver er designet til enkelt-type sluteffektorer. Skift mellem bakker med stor excentrisk belastning og gribere med koncentreret belastning fremskynder lokaliseringsoverfladeslid, hvilket fører til faldende gentagelsespositioneringsnøjagtighed og hyppig vedligeholdelse.
5. Utilstrækkelig signal-feedback-sikkerhedsmekanisme Nogle billige hurtigudskiftningsenheder mangler tilbagemelding om låsestatus i realtid. Robotten kan udføre bevægelse under ufuldstændige låseforhold og udløse ulykker med at tabe emnet.
JWGRIP Robot Quick-Change Gripper-Tray Coupling adresserer ovennævnte smertepunkter gennem fem kernedesignforanstaltninger: dedikeret blandet-last-optimeret bærende struktur, mekanisk-interlock anti-drop-mekanisme, real-time låse-status sensor feedback, modulært udskiftelige sliddele, multi-loading-grade-rated kg.
Modulsammensætning
JWGRIP Robot Quick Change Gripper Tray Coupling består af seks nøglefunktionelle moduler:
① Master-base-samling på robotsiden
② Slave-adaptersamling på værktøjssiden
③ Mekanisk-interlock låsetandgruppe (anti-fald sikkerhedsstruktur)
④ Placeringssæt med høj præcision og lokaliseringshul
⑤ Integreret indbygget pneumatisk passagesamling
⑥ Lås-status detekterende sensor og signaludgangsenhed
Strukturel beskrivelse
1. Master-base-samling på robotsiden Hovedmonteringsbase fastgjort til robotflange; højstyrke legeret stål, spændingsaflastende behandlede og præcisionsslebne nøgleparring-datum overflader. Den bærer sammensatte dynamiske belastninger, der overføres fra værktøjsside effektorer.
2. Slave-adaptersamling på værktøjssiden Værktøjsende-forbindelsesplade, monteret separat på hver griber og hver bakke. Matcher master-base i docking dimension, datum-overflade og gas-kredsløb interface.
3. Mekanisk-interlock-låsetandgruppe Pneumatisk aktiverede mekaniske-låsetænder. Realiserer positivt mekanisk engagement efter docking. Selv hvis pneumatisk forsyning svigter ved et uheld, holder den mekaniske spærre låst tilstand for at forhindre, at værktøjet falder, og opfylder CE-kompatibel passiv sikkerhedsbeskyttelse.
4. Højpræcisions-placeringsstifter og placeringshulspositioneringssæt Præcisionsslebet lokaliseringsstifter og placeringshuller garanterer gentagen positioneringsydelse ≤±0,008 mm efter hver docking. Specielt optimeret bærende bøsning sænker slid forårsaget af skiftende excentrisk belastning / koncentreret belastning cyklusser.
5. Integreret indbygget pneumatisk passagesamling Indbyggede forseglede gaskredsløbskanaler inde i master- og slavesider. Fuldfører automatisk pneumatisk forbindelse under docking og leverer trykluft til pneumatiske gribere eller vakuumbakker uden ekstra eksternt slangelayout.
6. Lås-status-detekterende sensor og signal-output-enhed Indbygget sensor registrerer den faktiske mekaniske låseindgrebstilstand og udsender switch-signal mod robot-PLC-system. Robotbevægelseslogik kan konfigureres til kun at tillade bevægelse ved modtagelse af et "fuldt låst" bekræftelsessignal.
Kerne tekniske fordele
1. Blandet-load-optimeret struktur til bakke-griber alternerende-bytte scenarier
De fleste markedstilgængelige quick-change-diske er målrettet end-effektorer i en enkelt kategori. Denne kobling forstærker den bærende ring og lokaliseringsstiftbøsningens struktur til hyppig veksling mellem store bakker og kompakte gribere. Det dæmper nulfladeslid under skiftende excentrisk belastning og koncentreret belastning. Verificeret af feltprojekter: over 1 million stabile docking-cyklusser under nominel belastning 24-timers cyklisk produktion.
2. ≤±0,008 mm gentagelsespositioneringsnøjagtighed for ensartet montering
Vedtager højpræcisions legeringsbøsninger og slibefærdige lokaliseringsstifter. Efter udskiftning af bakke-griber kræver robot-programkoordinater ikke storskala rekalibrering, hvilket drastisk reducerer on-site ingeniør-fejlretningsarbejdet. Kritisk for højpræcisionsscenarier såsom ny-energi battericelle-stabling og 3C-komponentsamling.
3. Dobbelt sikkerhedsdesign: mekanisk selvlåsning + feedback om elektrisk låsestatus
Passiv mekanisk aflåsning holder låsetilstand ved utilsigtet lufttilførselstab for at undgå pludselig værktøjsadskillelse. Robot-controlleren kan kun udføre bevægelse efter at have modtaget et "fuldt låst" elektrisk feedback-signal. Denne CE-certificerede dobbelte sikkerhedsmekanisme eliminerer store sikkerhedsrisici for ubemandede værksteder.
4. Modulær sliddel-arkitektur til billig vedligeholdelse
Nøgleforbrugskomponenter, herunder lokaliseringsstiftmuffer og tætningsringe, har et splitmodulært design. Brugere kan kun udskifte lokale sliddele uden at afmontere hovedbasen fra robotflangen. Forkorter nedetid for udstyr og sænker langsigtede vedligeholdelsesudgifter. Reservedelssæt kan leveres sammen med hovedenhedstilbud.
5. Bredt rækkevidde nominel belastningsmatrix og kompatibilitet med flere robotter
Lager-produkt nominel belastning dækker 3 kg-120 kg. Monteringsflangedimensioner følger almindelige robotindustristandarder, kompatible med ABB, FANUC, KUKA, YASKAWA og indenlandske kinesiske robotmærker. Understøtter forbindelse med vakuumbakker, mekaniske gribere, pneumatiske kæber og andre sluteffektorer. Specialfremstillet modifikation af flange, belastningsklassificering eller tætningsstruktur er tilgængelig for specielle krav.
6. Fuld-in-house produktion og komplet teknisk supportservice
Kerneprocesser, herunder råmaterialescreening, varmebehandling, præcisionsbearbejdning og cyklisk testning af færdige produkter afsluttes inde på JWGRIP-fabrikken, ingen kerneproces-outsourcing. Ingeniørteamet leverer 2D/3D-tegninger, installationsmanualer og forslag til parameterindstilling til slutbrugere.
Applikationsscenarier for flere industrier
1. Samlingslinjer for nye energibatterier og energiopbevaringsmoduler
I lithium-ion batteri-modul værksteder skal én robot veksle mellem vakuumsugebakke til modultransport og mekanisk griber til fixturstramningsopgaver. JWGRIP-kobling realiserer ubemandet automatisk værktøjsbytte. Varigheden af værktøjsskift falder fra manuel 15 minutter ned til automatisk 3 sekunder, hvilket kraftigt reducerer produktionslinjens nedetid forårsaget af værktøjsudskiftning. Flere producenter af energilagringsudstyr i Sydkina har taget denne løsning til sig.
2. 3C-Electronic-Product Assembly Produktionslinjer
Til monteringsstationer til mobiltelefonkomponenter og notebook-skal samvirker koblingen med let belastning (3-10 kg) med små materialebakker og pneumatiske miniature-gribere. Højpræcisionsdocking undgår monteringsafvigelser forårsaget af værktøjsskift, hvilket understøtter højhastigheds kontinuerlig samling af præcisions elektroniske komponenter.
3. Automotive-Component Automated-Assembly Workshops
Produktion af autodele kræver, at robotter håndterer både bulkmaterialebakker og positionerende spændegribere. Mellem- til tung belastning (25-120 kg) kobling udfører hyppige værktøjsbytteopgaver.
4. Intelligent-logistik automatiseret-sorteringsstationer
På automatiserede materialesorteringsværksteder veksler robotten mellem helkasse-transportbakke og plukke-griber i et stykke. Én robot realiserer multifunktionel drift, hvilket reducerer den samlede investering i automatiserede sorteringssystemer.
Produktionsworkflow og kvalitetskontrolramme
JWGRIP implementerer ISO 9001:2015 kvalitetsstyringssystem på tværs af hele produktionskæden. Internt udstyr omfatter CNC-bearbejdningscentre, højtemperatur varmebehandlingsovne, præcisionsslibemaskiner, metallografiske inspektionsinstrumenter, omfattende testbænke med cyklisk belastning og saltspray-testfaciliteter. Al kernekomponentbearbejdning afsluttes internt i stedet for at indkøbe færdige outsourcede dele.
Komplet produktionsarbejdsgang:
1. Inspektion af råmateriale: Barmateriale af legeret stål modtager kemisk sammensætningsanalyse og hårdhedstestning; Ikke-konforme råvarer bliver afvist, før de går i produktion.
2. CNC grovbearbejdning og finish-bearbejdning: Formgivning af hovedlegeme, lokaliseringsstifthus og låsetandkomponenter via højpræcisions CNC-udstyr.
3. Vakuumvarmebehandling og overfladehærdning: Nøglebærende komponenter gennemgår bratkøling og temperering for at opgradere hårdhed og anti-slid ydeevne.
4. Præcisionsslibeprocesser: Kritiske datumoverflader og lokaliseringsstifthuller får finslibning for at opfylde strenge krav til dimensionstolerance og overfladeruhed.
5. Komponentsamling og idriftsættelse af pneumatiske kredsløb: Saml låsetænder, tætningselementer og sensorenheder; udføre en intern lufttæthedstest i gaskredsløbet.
6. Fuldfunktions cyklisk belastningstest: Hver færdig kobling kører tusinde gange låsning-oplåsende cyklisk-simulering under nominel belastningstilstand; verificere gentagelsespositioneringsnøjagtighed, lufttæthed og signal-feedback pålidelighed; ikke-kvalificerede enheder returneres til efterbearbejdning.
7. Slutinspektion og lasermærkning: Dimensionskontrol, udseende-inspektion, certificeringsmærkning; kvalificerede produkter kommer ind i færdigvarelager til lagerføring.
Vedligeholdelsesvejledning
1. Daglig visuel inspektion: Inden hvert produktionsskift skal du visuelt kontrollere datum-overflader, låsetand-arbejdsområde og tætningsringe for spåner, snavs eller mekaniske skader. Fjern fremmede urenheder med tør trykluft.
2. Cyklisk-tæller-baseret vedligeholdelsesudløser: Under 24-timers kontinuerlig produktion, inspicer lokaliseringsstiftmuffer og tætningsringe for hver 300.000 dockingcyklusser. Rengør datum-overflader og påfør anti-slidfedt. Udskift forbrugsdele, hvis der forekommer ridser eller tydeligt slid. Forkort vedligeholdelsesintervallet for tungt støv værkstedsmiljø.
3. Påmindelser om brug ikke: Forbyd overvurderet belastningsapplikation. Forbyd voldelig kollision mellem master-base og slave-adapter. Adskil ikke intern mekanisk-lås-tand-samling uden professionel-teknisk vejledning.
4. Langtidsbeskyttelse ved tomgangsopbevaring: Rengør hele koblingsenheden, påfør anti-rustfedt på reference-overflader og låsetandoverflader; opbevares i tørt støvtæt skab.
Eftersalg
1. Fjern online-teknisk vejledning, der dækker installation, idriftsættelse og fejlfinding på stedet.
2. Fuldstændig drifts-vedligeholdelsesdokumentation leveres for hver købsordre.
3. Teknisk rådgivning på ingeniørniveau for OEM-tilpassede-projekter: flangedimensionsændring, opgradering af tætningsstruktur, tilpasning af specialbelastningsklassificering osv.
4. Forhandlingsbar, betalt teknisk service på stedet tilgængelig for projektbaserede ordrer i store mængder.
5. Uafhængig reservedelsforsyning til lokaliseringsstiftmuffer, tætningsringe og andre slidbare komponenter, der understøtter udskiftning i marken af teknikere på kundesiden.
6. Garantibeskrivelse:2-års garanti for ikke-forbrugbare hovedkonstruktionskomponenter under korrekt installation og nominelle belastningsarbejdsforhold. Forbrugssliddele (tætningsringe, lokaliseringsstift-bøsninger) er udelukket fra den frie garanti. Skader forårsaget af forkert montering, overbelastningsdrift, menneskeskabt kollision eller kemisk korrosion ud over specifikation er ikke dækket af garantien.
Reference for indkøb og projektevaluering
Kerneværdien af JWGRIP Robot Quick Change Gripper Tray Coupling:formålsoptimeret blandet-bakke-griber vekslende-bærende-struktur, ≤±0,008 mm gentagen-positionerings-nøjagtighed, mekanisk-interlock + elektrisk-signal dobbelt-sikkerheds-mekanisme, modulært-udskiftelige-udskiftelige OEM-enheder og-matrix-udskiftelige kapacitet. Det løser vigtige flaskehalse ved automatiseringsstationer: lang nedetid for manuel værktøjsskift, menneskeskabt positioneringsafvigelse, sikkerhedsfarer ved manuel indgriben, accelereret datum-slid under skiftende-excentrisk-og-koncentreret-belastning, ufuldstændig låse-sikkerhedsbeskyttelse.
Påmindelser om projektevaluering:
1. Bekræft den faktiske robotflangedimension og den påkrævede nominelle belastning (overvej dynamisk slagbelastning, ikke kun den statiske vægt af sluteffektoren). Reserver tilstrækkelig sikkerhedsmargin.
2. Tydeliggør værktøjsbytteobjekter: Angiv antallet af gribere og bakker, der skal udstyres med slaveadaptere på værktøjssiden.
3. Bekræft værkstedets trykluftkildekvalitet og trykstabilitet; anbefaler en kombination af luftfiltertryk-regulator, hvis trykket svinger kraftigt.
4. Bekræft robot-PLC IO-ressourcetilstand for modtagelse af låsestatussignal. JWGRIP giver gratis dokumentation for elektrisk grænseflade.
5. Standard lagerførte versioner realiserer hurtig levering; vedtage OEM specialdesignet service til specialflange, speciel tætningsgrad eller speciel belastningsklassificering.
FAQ
Q1: Kan denne kobling fuldføre fuldautomatisk værktøjsudskiftning uden manuelt arbejde?
Ja. Robot Quick Change Gripper Tray Coupling modtager pneumatisk styresignal fra robotsystemet og afslutter automatisk låsning/oplåsning. Værktøjsbyttelogik kan integreres i robotprogrammet. Bemærk, at du skal konfigurere tilsvarende værktøjsopbevaringsstativ til at holde ledige gribere og bakker.
Spørgsmål 2: Er koordinatrekalibrering påkrævet hver gang efter udskiftning af bakke og griber?
Denne kobling opnår ≤±0,008 mm gentagelsespositioneringsnøjagtighed under korrekt installationstilstand. Storstilet koordinatrekalibrering er unødvendig; mindre finjustering er acceptabel ved førstegangs idriftsættelse.
Spørgsmål 3: Kan den tilpasse sig ikke-standard tilpassede robotflangedimensioner?
Lagerstandardversion matcher almindelige robotflangespecifikationer. For ikke-standard-flangekrav, indsend tegning før ordreplacering; OEM specialbearbejdning af monteringsgrænsefladedimension kan realiseres.
Q4: Hvad sker der, hvis trykluftforsyningen afbrydes under robotbevægelse?
Indbygget mekanisk-selv-interlock-struktur holder låsetænder i indgreb, selv uden lufttryk, hvilket forhindrer ulykker med at tabe værktøj. Oplåsningshandling kan kun ske, når både oplåsningssignal OG gyldigt lufttryk er til stede.
Spørgsmål 5: Hvad er vigtige vedligeholdelseselementer til langtidskontinuerlig-cyklisk produktion?
Hovedarbejde: Rengør datum-overflader og låsetandområde; inspicer tætningsringe og lokaliseringsstift-bøsninger ved cyklisk tælling; genopfylde anti-slid fedt; udskift forbrugsdele, når der er tydeligt slid. Forkort vedligeholdelsescyklussen for støvfyldte værksteder.
Send forespørgsel
Kontaktoplysninger
-
Adresse
No. 44, Daning Entrepreneurship Road, Humen Town, Dongguan City, Guangdong-provinsen, Kina
-
Tlf
-
E-mail
Velkommen til at sende forespørgsel til JWGRIP. Vores professionelle tekniske og salgsteam vil give gratis armaturvalg, tilpasset løsningsdesign og nøjagtige tilbud.
Nyhedsanbefalinger